
شارب مستوحى من الطبيعة يمنح الطائرات بدون طيار حواس حسية للتنقل في الظلام الدامس

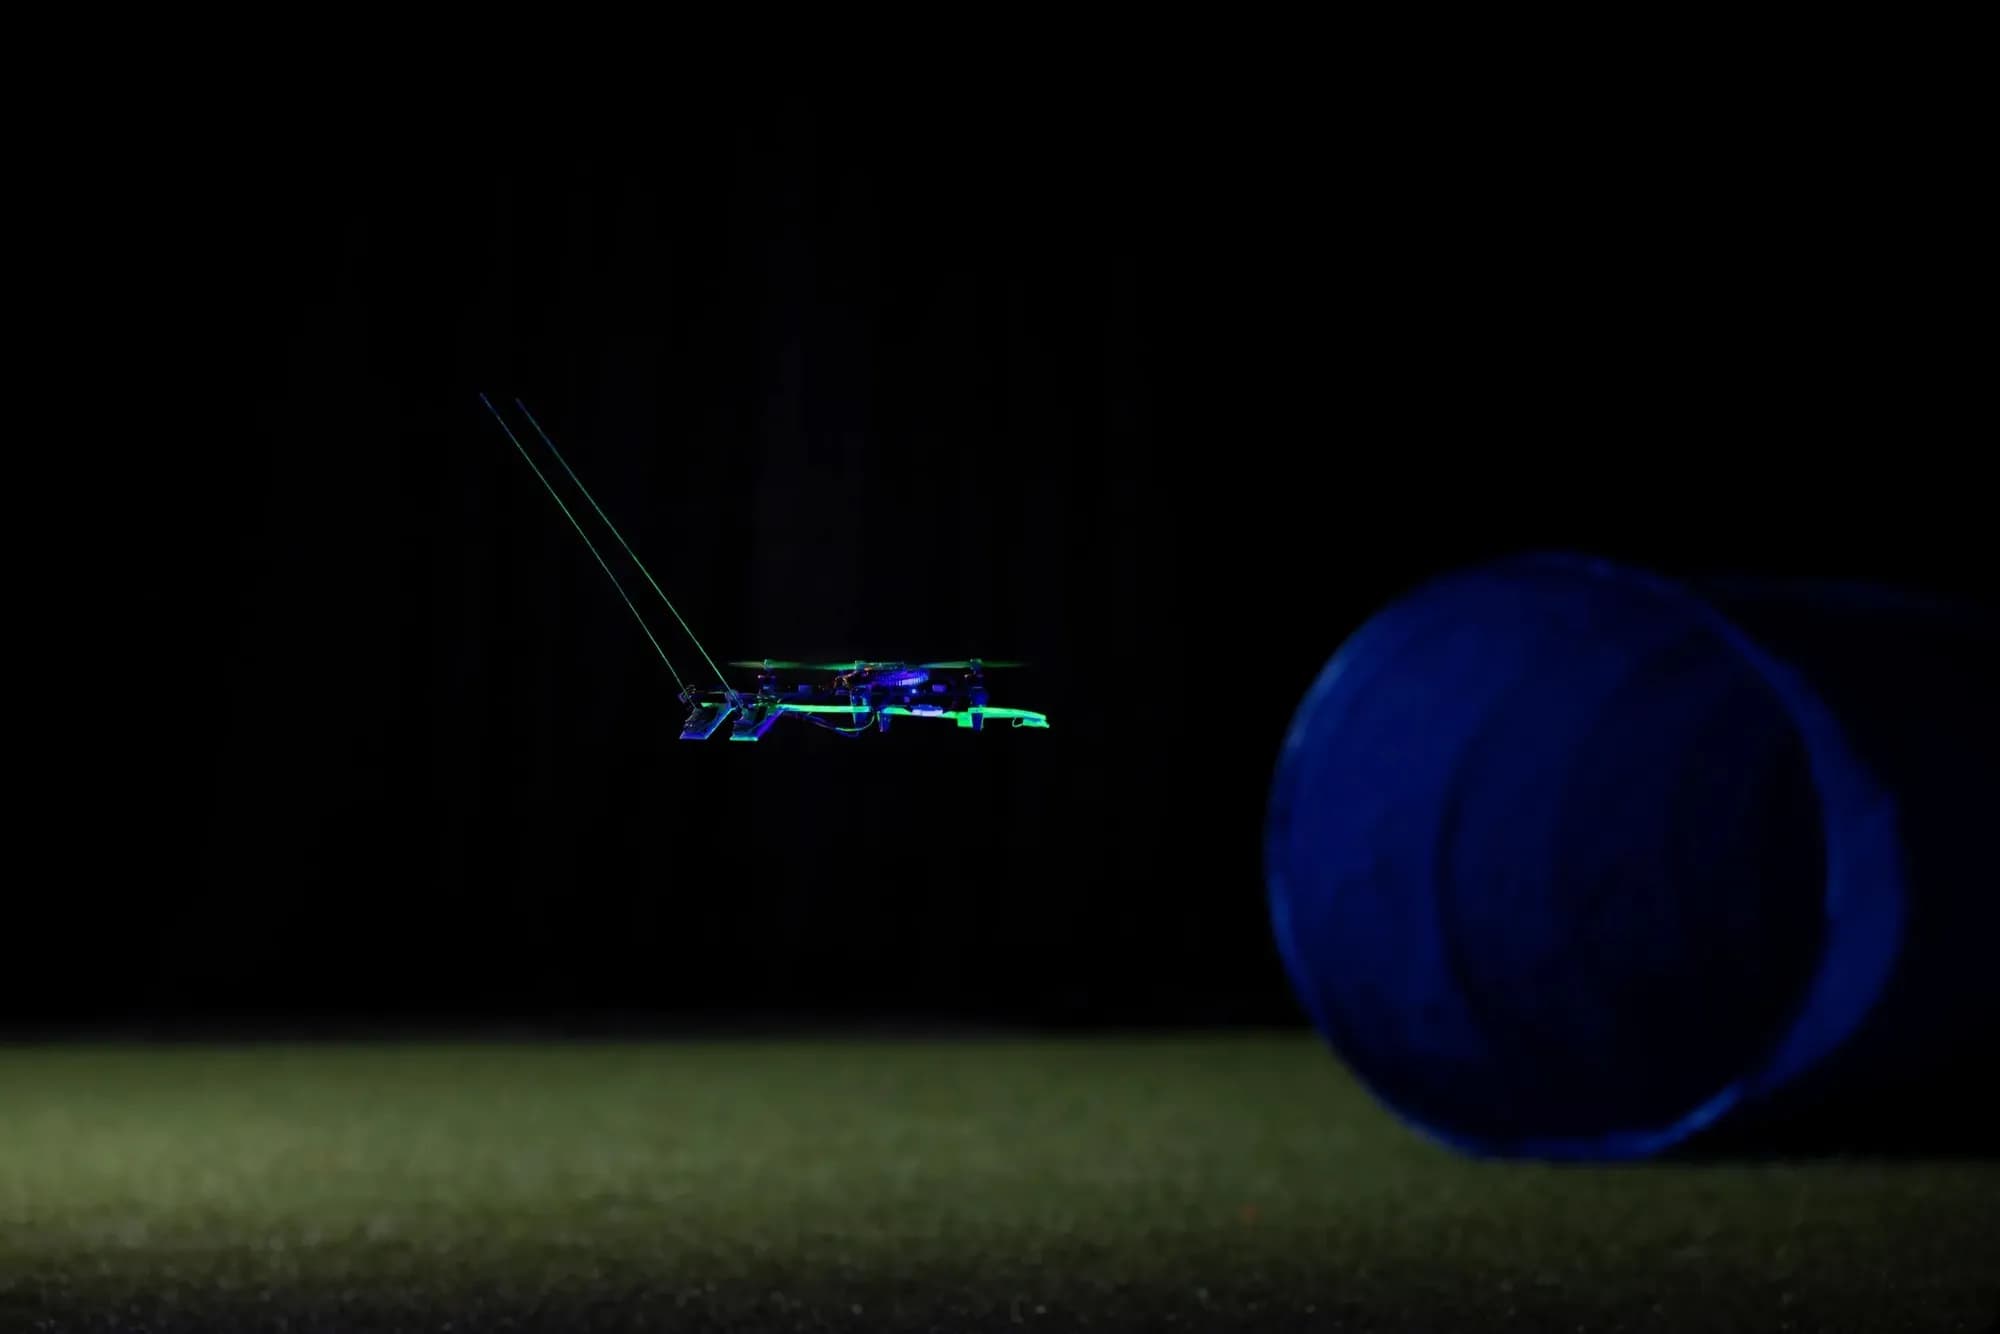
تقدمت روبوتات الطيران ذاتية القيادة بخطى متسارعة خلال العقد الماضي، ومع ذلك لا تزال الغالبية العظمى من المركبات الجوية بدون طيار (UAVs) مرتبطة بافتراض أساسي واحد: أنها بحاجة إلى رؤية واضحة لتنجو. في ظروف التشغيل العادية، تعتمد الطائرات بدون طيار على أنظمة رؤية حاسوبية متطورة، ومستشعرات التدفق البصري، وماسحات كشف القياس عن بعد بالليزر (LiDAR) لفهم مواقعها وتجنب الاصطدامات. عندما تختفي تلك الإشارات المرفقة بالرؤية -مثل داخل الهياكل المنهارة المليئة بالدخان، أو القنوات الجوفية المظلمة تماماً، أو مناطق الكوارث المليئة بالغبار- فإن حتى أكثر أنظمة الدوارات المتعددة تقدمًا تفشل بشكل متكرر. في سيناريوهات الإنقاذ عالية المخاطر هذه، يحتاج المشغلون البشريون إلى طائرات مسيرة صغيرة ومرنة قادرة على التسلل عبر الأنقاض، لكن تصغير معدات الاستشعار الثقيلة أثناء العمل في ظروف انعدام الضوء شكل طويلاً عقبة هندسية.
لحل هذه المعضلة، حول الباحثون انتباههم بعيداً عن التصوير الرقمي عالي الدقة ونحو علم الأحياء التطوري. فالحيوانات الليلية، وخاصة القطط والقوارض، لا تعتمد كلياً على عيونها لاجتياز التضاريس الضيقة والمظلمة؛ بل تستفيد من شعيرات حسية متخصصة تُعرف بالمهام اللمسية أو الشوارب. ومن خلال تكييف فلسفة الاستشعار الميكانيكي هذه لتصبح مصفوفات لمسية اصطناعية خفيفة الوزن، يزود مهندسو الروبوتات الطائرات بدون طيار الصغيرة بنمط حسي جديد كلياً. وبدلاً من محاربة الظلام بأضواء كاشفة ثقيلة ومنصات أشعة تحت الحمراء بااهظة الحوسبة، يمكن لهذه الطائرات المسيرة الصغيرة الآن استشعار طريقها عبر العقبات المعقدة بسرعة ودقة استثنائية.
حدود الملاحة البصرية في البيئات العدائية
بُني الطيران الذاتي الحديث إلى حد كبير حول مفهوم قياس المسافات البصرية بالقصور الذاتي (VIO) وتحديد المواقع ورسم الخرائط الآني البصري (SLAM). تفسر هذه الخوارزميات إطارات الكاميرا المتتالية لحساب موضع الطائرة في مساحة ثلاثية الأبعاد أثناء رسم خريطة للبيئة المحيطة. وبينما يعمل هذا النموذج بشكل رائع في ظروف ضوء النهار أو داخل المستودعات جيدة الإضاءة، إلا أنه يتدهور بسرعة عند تعرضه للمخاطر البيئية. فالدخان، والجسيمات العالقة، والأسطح العاكسة، والظلام الدامس تقلل من جودة تدفقات البيانات البصرية، مما يتسبب في فقدان خوارزميات الرؤية للتتبع ويؤدي إلى انجرافات كارثية في الطيران أو اصطدامات مباشرة.
كان الحل التقليدي للطيران في انعدام الرؤية يتمثل في حمولات الاستشعار النشطة مثل ماسحات الليزر، أو المحولات طنين الموجات فوق الصوتية، أو رادار الموجات المليمترية. ومع ذلك، تعمل الطائرات بدون طيار دقيقة الحجم تحت قيود صارمة تتعلق بالحجم والوزن والطاقة (SWaP). قد تحمل طائرة إنقاذ مسيرة صغيرة جداً لدرجة أنها تناسب راحة اليد بطارية مصنفة لدقائق معدودة من وقت الطيران. تستهلك ماسحات الليزر عالية التردد ولوحات الحوسبة المصاحبة لها كميات هائلة من الطاقة، مما يولد حرارة ويستنزف بسرعة الاحتياطات الموجودة على متن الطائرة. أما مصفوفات الموجات فوق الصوتية، ورغم خفة وزنها، إلا أنها غالباً ما تعاني من تشتت الحزمة العريضة وانعكاس الأسطح المرآوية، مما يجعلها غير موثوقة عند رصد المخاطر المعقدة والدقيقة مثل حديد التسليح المتشابك أو الإطارات المتشظية.
الهندسة المستوحاة من الطبيعة: محاكاة الاستشعار اللمسوي للقطط
حلت الطبيعة مشكلة التنقل في البيئات المزدحمة وغير المضاءة قبل مئات الملايين من السنين. تعتمد الحيوانات المفترسة الليلية، بما في ذلك القطط الأليفة والبرية، بشكل كبير على شواربها لتقييم الفتحات الضيقة، واكتشاف التغيرات الطفيفة في تدفق الهواء القريب، وتسجيل الاتصال الجسدي قبل وقت طويل من اصطدام أجسامها بالعقبة. يعمل كل شارب كرافعة ميكانيكية: فالحد الأدنى من الاتصال عند الطرف يضخم القوى الميكانيكية عند القاعدة، حيث تحول المستشعرات الميكانيكية عالية الكثافة الإزاحة البدنية إلى إشارات عصبية حسية سريعة.
تتطلب ترجمة هذه الآلية البيولوجية إلى طائرات بدون طيار دقيقة نسخ التوافق الهيكلي للشعيرات الطبيعية والحساسية الشديدة لمستشعرات البصيلات. ومن خلال تصنيعها من مواد خفيفة الوزن وشديدة المرونة مثل مركبات ألياف الكربون، أو سبائك النيتينول فائقة المرونة، أو بوليمرات الإيلاستومر المتينة، يمكن للشوارب الاصطناعية تحمل الانحرافات المتكررة دون المعاناة من تشوه دائم. وبوضع هذه الزوائد الرفيعة بشكل استراتيجي حول محيط الطائرة بدون طيار أو على طول أقفاص حماية المراوح، فإنها تبرز إلى الخارج، مما يوفر منطقة عازلة مادية تحفز التعديلات الملاحية قبل أن تتصل هيكل الطائرة أو دواراتها الدوارة بحاجز ما.
كيف تعمل المستشعرات الدقيقة القائمة على الشوارب على الطائرات بدون طيار
البنية الإلكترونية الكامنة وراء الشوارب الاصطناعية أنيقة بشكل ملحوظ وفعالة في استهلاك الموارد. ففي جذر كل خيط اصطناعي يوجد مستساس أساسي قادر على قياس التحولات الميكانيكية الدقيقة. وتستخدم التطبيقات الشائعة أنظمة الكهروميكانيكية الدقيقة (MEMS)، أو مقاييس الانفعال المصغرة، أو مستشعرات تأثير هول المغناطيسية، أو العناصر بيزو كهربائية. عندما يفرك الشارب بجدار، أو سلك معلق، أو سطح غير مستوٍ، فإن الانحراف الناتج يحني مستشعر القاعدة، مما يولد تغييراً فورياً ومتناسباً في الجهد الكهربائي.
على عكس تدفقات الكاميرا عالية الدقة التي توفر ملايين البايتات لكل إطار، فإن مخرجات مستشعرات الشوارب تكون متفرقة بطبيعتها وتتدفق بتكلفة حوسبية منخفضة. قد تنتج مصفوفة كاملة من الشوارب الاصطناعية عددًا قليلاً فقط من القنوات التناظرية أو قراءات رقمية منخفضة معدل البت. ونظراً لأن العالم المادي يقوم بالعبء الأكبر من أخذ العينات المكانية من خلال الانحراف الميكانيكي المباشر، فإن وحدة تحكم الطيران الخاصة بالطائرة تتجنب الحاجة إلى تحليل مصفوفات البكسل الكثيفة أو تنفيذ عمليات ضرب مصفوفة ثقيلة لتأكيد ما إذا كانت العقبة تقترب. الإشارة فورية تقريباً، مما يوفر أوقات استجابة حتمية تُقاس بالمللي ثانية أحادية الرقم.
تداعيات البرمجيات والخوارزميات: الطيران التفاعلي منخفض الكمون
بالنسبة لمطوري الأنظمة المدمجة وبرمجيّات الروبوتات، تشجع مستشعرات الشوارب اللمسية على العودة إلى حلقات التحكم التفاعلية منخفضة الكمون التي تذكرنا ببنية الإخضاع الكلاسيكية لرودني بروكس. فبدلاً من توجيه بيانات المستشعرات عبر شبكات عصبية متعددة الغيغابايت أو خطوط أنابيب SLAM كثيفة الموارد، يمكن التعامل مع الاستجابات اللمسية مباشرة على مستوى البرامج الثابتة لوحدة التحكم الدقيقة. وإذا سجل مستشعر الشارب انحرافاً يتجاوز عتبة محددة مسبقاً، يمكن لحلقة التحكم في الطيران منخفضة المستوى تنفيذ متجه تفادي أو روتين تتبع الجدار فوراً.
يغير ملف معالجة بيانات الوزن الخفيف هذا بشكل أساسي ملف الأجهزة المطلوب للطائرات المسيرة ذاتية القيادة. لا يحتاج المطورون إلى تزويد المنصات الصغيرة بوحدات معالجة عصبية مخصصة (NPUs) أو معالجات رسومية تستهلك الطاقة لمجرد تجنب الاصطدامات. يمكن لمتحكم دقيق قياسي من نوع ARM Cortex-M ب 32 بتاً إدارة مزج المحركات، وتقدير الوضع، وروتينات مقاطعة الشوارب متعددة بسهولة في وقت واحد. وعندما تكون عملية رسم الخرائط ذات المستوى الأعلى مرغوبة، يمكن دمج متجهات الانحراف اللمسي في شبكات اشغال خفيفة الوزن، لتحديث الخرائط المكانية الموضعية بإحداثيات مطلقة بناءً على الاتصال المادي المؤكد.
تطبيقات البحث والإنقاذ والتفتيش الصناعي
المحرك الأساسي وراء هذا الإنجاز الحسي اللمسي هو سلامة الأرواح. في أعقاب الزلازل، أو انهيارات الهياكل، أو الحوادث الصناعية تحت الأرض، غالباً ما تواجه فرق البحث والإنقاذ شقوقاً ضيقة، وسلالم منهارة، وقنوات خطيرة للغاية بحيث لا يمكن لدخول البشر ولا تستطيع فرق الكلاب التنقل فيها. يمكن للطائرات المسيرة المصغرة المجهزة بشوارب مستوحاة من الطبيعة التسلل عبر البناء المكسور في الظلام الدامس، ورسم مسارات آمنة، والتحقق من الاستقرار الهيكلي، والبحث عن بصمات حرارية أو آثار صوتية للناجين.
إلى جانب الاستجابة لحالات الطوارئ، من المقرر أن تستفيد إدارة الأصول الصناعية بشكل كبير. غالباً ما يتطلب فحص أعمدة المرافق تحت الأرض، وأبراج التبريد النووية، وقنوات الصرف الصحي النشطة، والأنابيب البتروكيماوية التنقل في مساحات ضيقة ومظلمة ومليئة بالجسيمات غالباً. عادة ما يتطلب إرسال طائرات التفتيش التقليدية إلى هذه البيئات منصات إضاءة عالية الكثافة تستنزف البطاريات بسرعة وتثير سحبًا عمياء من الغبار. في المقابل، يمكن للطائرات المسيرة الموجهة باللمس الانزلاق بأمان على طول جدران الأنابيب، وإجراء عمليات فحص بالموجات فوق الصوتية أو الشقوق عن قرب بينما تتحسس طريقها على طول المنحنيات الداخلية دون الاعتماد على الإضاءة المحيطة.
التحديات والمتانة والآفاق المستقبلية
على الرغم من الوعد الهائل للاستشعار اللمسي الميكانيكي، فإن نشر الشوارب على منصات جوية عالية السرعة يفرض مقايضات هندسية واضحة. التحدي الأول هو التداخل الديناميكي الهوائي. يخلق تدفق المراوح النزولي تدفق هواء مضطربًا وعالي السرعة حول محيط الدوارات المتعددة. يجب تصميم الشوارب بحيث تصفية السحب الديناميكي الهوائي المستمر وغسيل الدوار حتى لا يتم تحديد الاهتزاز المحيط بشكل خاطئ على أنه عقبة مادية. يحل المطورون هذه المشكلة باستخدام التخميد الميكانيكي المصمم خصيصًا، والتصفية ذات النطاق الترددي المعتمد على التردد، وخوارزميات المعايرة الأساسية التكيفية في البرامج الثابتة.
تمثل المتانة في ظروف التشغيل العدوانية عقبة أخرى. في البيئات الصناعية أو البيئات الكوارث الشديدة، تتعرض الشوارب لخطر التعثر في الأسلاك المكشوفة، أو المعادن الحادة المسننة، أو الحطام اللاصق. يبحث الباحثون في الوصلات المغناطيسية ذات الفك السريع والبوليمرات ذاتية الشفاء أو ذاكرة الشكل التي تسمح للشوارب بالانحناء بعد زوايا متطرفة دون كسر أو تعطيل الحرفة. وبالنظر إلى المستقبل، من المرجح أن تتبنى المنصات ذاتية القيادة الأكثر قوة نهجًا هجينًا: استخدام مستشعرات مرئية خفيفة الوزن كلما سمحت الظروف المحيطة، ولكن العودة برشاقة إلى الشوارب الحيوية اللمسية في اللحظة التي تغرق فيها البيئة في الغبار أو الدخان أو الظلام الدامس.
قفزة لمسية للروبوتات المستقلة
إن تطوير الشوارب الشبيهة بالقطط للطائرات المسيرة المصغرة يبرز درسًا دائمًا في الهندسة الحديثة: في بعض الأحيان، لا تأتي الحلول التكنولوجية الأكثر أناقة من إضافة المزيد من قوة الحوسبة الخام، بل من أخذ إشارات من التصاميم البيولوجية التي أثبتت جدارتها الطبيعة. ومن خلال تحرير الطائرات الصغيرة من اعتمادها التام على الوضوح البصري، يفتح الاستشعار اللمسي مجالات لم تكن في السابق متاحة للطيران الذاتي. ومع تصبح هذه المصفوفات المستشعرة المستوحاة من الطبيعة أكثر مرونة وأسهل في التكامل، سيحصل مشغلو الإنقاذ ومهندسو الروبوتات على أداة جديدة قوية وموثوقة قادرة على التنقل في المخاطر غير المرئية حيث لا تستطيع الآلات التقليدية الطيران ببساطة.
المصدر: wired.com