
فك شفرة نظام مثبت السرعة التكيفي: المستشعرات المدمجة والشيفرة التي تشكل القيادة الحديثة

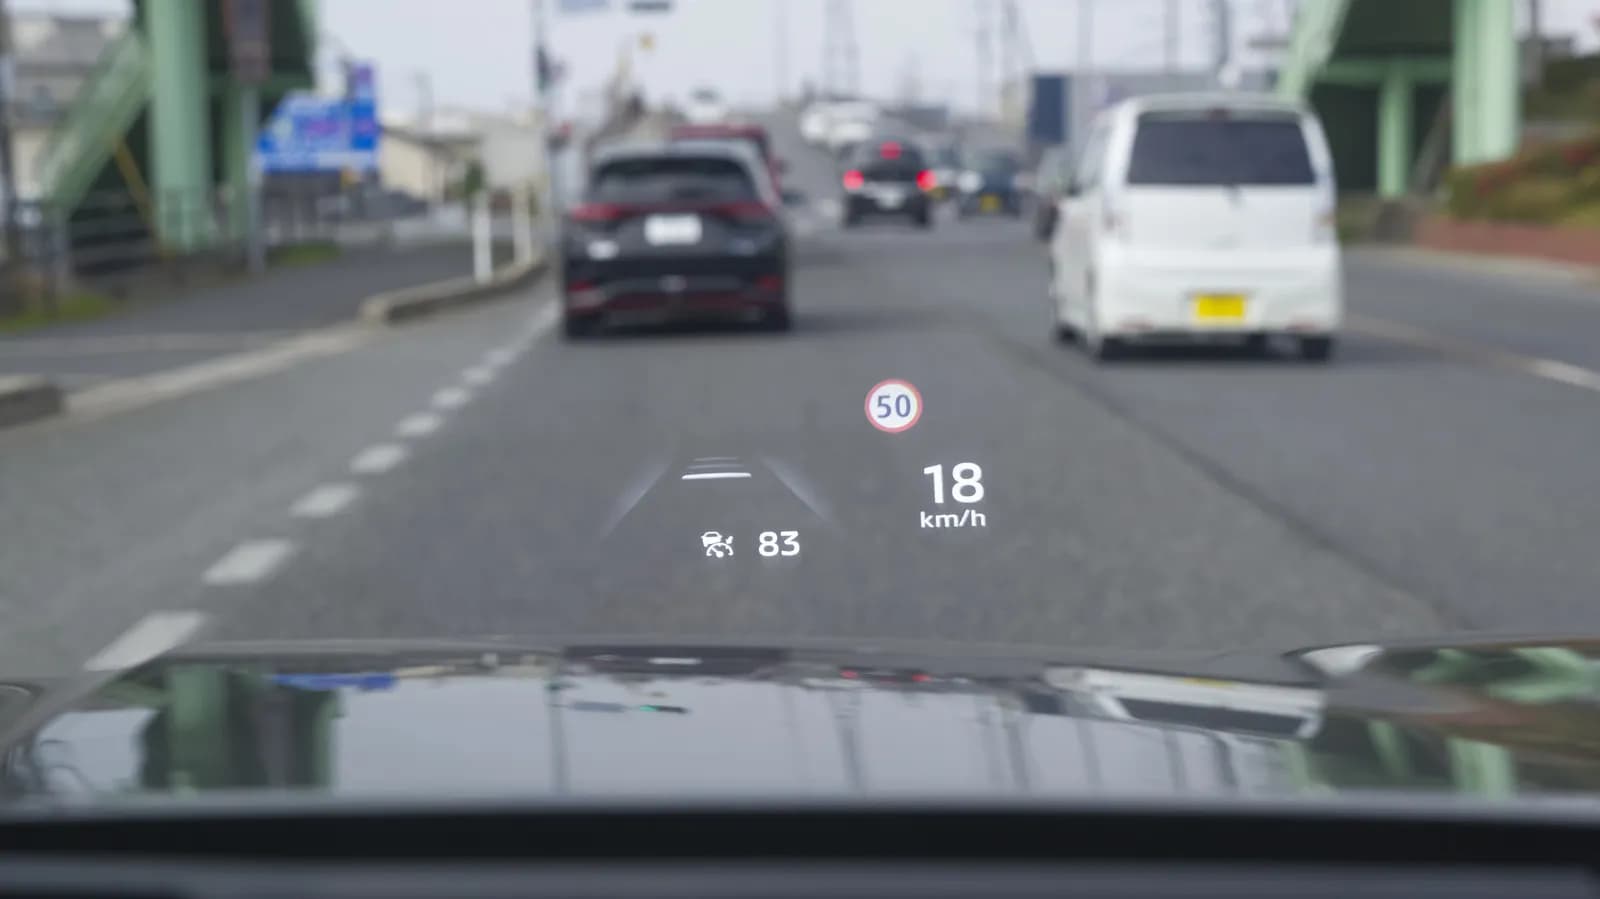
لعقود طويلة لم يكن مثبت السرعة التقليدي سوى آلية كهروميكانيكية بسيطة لقفل دواسة الوقود، صُممت للحفاظ على سرعة ثابتة للمركبة على امتداد الطرق السريعة الطويلة. والיום، تطورت تلك الآلية البسيطة لتصبح مثبت السرعة التكيفي (ACC)، وهو أحد أكثر أنظمة مساعدة السائق المتقدمة (ADAS) انتشاراً على الطرق. وبعيداً عن كون نظام (ACC) مجرد خيال علمي مستقبلي، فهو يعمل من خلال مزيج متوازن بعناية من وحدات الرادار التجارية، والكاميرات البصرية، وبرمجيات الأنظمة المدمجة حتمية السلوك. ومع ذلك، يكمن تحت بنيته المادية المتواضعة نسبياً إنجاز هندسي يغير بشكل جذري كيفية تفاعل سائقي السيارات مع الطريق، وكيفية عمل ديناميكيات حركة المرور على نطاق واسع.
البنية الأساسية: الرادار، والبصريات، ودمج المستشعرات
في قلب أي نظام حديث لمثبت السرعة التكيفي تقع مصفوفة من مستشعرات البيئة المحيطة المواجهة للأمام. تعتمد معظم المركبات الإنتاجية على بنية تعاونية تدمج بين رادار موجات المليمتر المثبت في الشبك الأمامي أو الصدام، وكاميرا أحادية أو مجسمة تقع خلف الجزء العلوي من الزجاج الأمامي. يوفر الرادار دقة استثنائية في قياس المدى، حيث يقيس المسافة والسرعة النسبية للأجسام الموجودة في الامتداد الأمامي عبر تتبع تأثير دوبلرموجات الراديو المنعكسة. والأهم من ذلك، يعمل الرادار بموثوقية عالية في الظروف الجوية السيئة، مخترقاً الضباب الكثيف، والأمطار الغزيرة، وظلام الليل حيث تعاني البصريات ذات الطيف المرئي.
في المقابل، تسهم الكاميرات البصرية في توفير سياق دلالي غني لا يوفره الرادار بمفرده. تتميز الكاميرات في التعرف على حدود المسارات، وتصنيف الأجسام المستهدفة كسيارات ركاب، أو دراجات نارية، أو شاحنات تجارية، واكتشاف المخاطر على جوانب الطرق. يقوم معالجو أنظمة (ADAS) الحديثة بدمج مساري البيانات هذين معاً باستخدام خوارزميات دمج المستشعرات، مثل مرشحات كالمان الممتدة. ومن خلال تركيب بيانات المدى الكهرومغناطيسي للرادار مع التصنيف المكاني للرؤية الحاسوبية، يبنى النظام نموذجاً عالمياً مستمراً وعالي الثقة لمسار المركبة الفوري، مما يقلل من الإنذارات الكاذبة مع ضمان الاستجابة بمستوى الميلي ثانية.
من الإدراك إلى التشغيل الفعلي: حلقة التحكم في الوقت الفعلي
بجرد أن تكتشف طبقات الإدراك وجود مركبة أمامية، ينتقل العمل إلى نظرية التحكم. تخضع منظومة مثبت السرعة التكيفي لأنظمة تغذية راجعة مغلقة في الوقت الفعلي تعمل على متحكمات دقيقة للسيارات ذات موثوقية عالية. وضمن قيود السلامة الحرجة الصارمة التي تحكمها عادة معايير مثل (ISO 26262)، تحسب وحدة التحكم الإلكترونية (ECU) الفجوة بين المركبة والهدف الأمامي آلاف المرات في الدقيقة. يقوم النظام باستمرار بتقييم مقاييس الوقت حتى الاصطدام، موازناً بين مسافة التتبع المستهدفة وسروات السرعة المحددة من قبل المستخدم.
تتطلب تحقيق التسارع والتباطؤ السلسين وحدات تحكم تناسبية تكاملية تفاضلية (PID) متطورة وأطر تحكم تنبؤية قائمة على النماذج (MPC). لا تستطيع البرمجيات ببساطة تطبيق ضغط فرملة خام أو إدخال وقود مباشر؛ بل يجب عليها تعديل عزم دوران مجموعة الحركة وأنظمة الكبح الكهروميدروليكية لتقليد مناورات القيادة الطبيعية والمريحة. يجب تقييد الاهتزاز المفاجئ -معدل تغير التسارع- بإحكام للحفاظ على راحة الركاب مع ضمان قدرة المركبة على إيقاف الزخم بسرعة إذا تباطأ حركة المرور فجأة أو توقفت تماماً.
التحول السلوكي: كيف تعيد القيادة الخوارزمية تشكيل عادات البشر
في حين أن الهندسة الكامنة وراء مثبت السرعة التكيفي تبدو مقنعة، فإن تأثيراتها الثانوية على علم النفس البشري وعادات القيادة لا تقل عمقاً. تشير الدراسات والملاحظات الميدانية إلى أن السائقين الذين يستخدمون نظام (ACC) بانتظام يمرون بتغير ملحوظ في سلوكهم خلف المقود. فمن خلال تخفيف عبء الإدارة المستمرة للحفاظ على مسافات تتبع آمنة، يختبر السائقون إرهاقاً معرفياً أقل خلال الرحلات اليومية الرتيبة. وتصبح السفر لمسافات طويلة عبر الطرق أقل إرهاقاً بشكل ملحوظ نظراً لأن الإدارة الآتوماتيكية للوقود والفرامل تمهد وتيسر الرحلة.
ومع ذلك، فإن هذا الاعتماد يفرض أيضاً مقايضات سلوكية دقيقة. فعندما يسلم السائقون التحكم الطولي للمركبة إلى خوارزمية، فإن عدوانيتهم في تغيير المسارات ودافعهم للتسلل عبر حركة المرور الكثيفة ينخفض بشكل متكرر. ويستقر العديد من قائدي السيارات في فترات تتبع متوقعة تحددها إعدادات النظام المسبقة. وفي الوقت نفسه، يطرح هذا التفويض مخاطر الاطمئنان للاستقلالية: فقد يفترض السائقون أن مجموعة الرادار والكاميرا تمتلك نطاق تشغيل أعلى بكثير مما هي عليه في الواقع، مما يؤدي إلى بطء التدخل البشري عند مواجهة الحالات الاستشادية مثل العوائق الثابتة، أو السيارات التي تقطع الطريق، أو حطام الطرق المتقلب.
ديناميكيات المرور على مستوى الاقتصاد الكلي و"تأثير الأكورديون"
بعيداً عن المقصورات الفردية، يمارس مثبت السرعة التكيفي تأثيراً تموجياً قابلاً للقياس عبر أنظمة الطرق السريعة الحضرية. أحد المحفزات الرئيسية للاختناقات المرورية الوهمية -وهي موجات ازدحام مفاجئة تحدث بدون حادث واضح أو اختناق مروري- هو الميل البشري نحو رد الفعل المبالغ فيه. إن قيام سائق واحد بالضغط على مكابحه يجعل السائقين اللاحقين يفرملون بقوة أكبر قليلاً، مما يخلق موجة تباطؤ مضخمة تُعرف في هندسة النقل بالموجة الصدمية أو "تأثير الأكورديون".
ولأن خوارزميات مثبت السرعة التكيفي تتفاعل بحتة مع فروق المسافة والسرعة من دون تقلب عاطفي أو ردود فعل فرملة مبالغ فيها، فإن المركبات المزودة بهذه الأنظمة تعمل كممتصات صدمات طبيعية في تدفق حركة المرور. وقد أثبتت نماذج المحاكاة أنه حتى نسب الاختراق المتواضعة للأسطول من المركبات التي تشغل خوارزميات سرعة سلسة وحتمية قادرة على تخفيف الموجات الصدمية، وتطبيع معدلات تدفق حركة المرور، وتقليل الانبعاثات الموضعية الناتجة عن دورات التسارع والتوقف المستمرة.
التحديات الهندسية والحالات الاستثنائية في الإنتاج
على الرغم من سنوات التحسين، لا تزال عملية نشر مثبت السرعة التكيفي التجاري مجالاً مليئاً بالحالات الاستثنائية التقنية. يجب على مطوري برمجيات السيارات المدمجة توقع بيئات الطرق غير المثالية حيث تتدهور افتراضات المستشعرات الأساسية. يمكن للرذاذ الكثيف من المركبات التجارية تشتيت إشارات الرادار، كما أن وهج الشمس المباشر يمكن أن يعمي مستشعرات الصورة من نوع (CMOS) المواجهة للأمام، ويمكن للتغيرات العمودية الحادة في الارتفاع أن توجه المستشعرات بعيداً لفترة وجيزة عن المركبات المتتبعة في الأمام.
تتمثل إحدى العقبات الهندسية المستمرة الأخرى في إدارة انحناءات الطرق السريعة وتتبع المسارات المجاورة. وعند التفاوض على المنعطفات الضيقة، غالباً ما تضيء حزم الرادار المركبات في المسارات المجاورة، مما يخلق خطراً لحدوث أحداث "فرملة وهمية" حيث تدرك وحدة التحكم الإلكترونية (ECU) بالخطأ سيارة مجورة كعائق مباشر في متجه حركة المركبة. يعمل المطورون باستمرار على تحسين التصفية المكانية ومنطق ربط المسارات للحفاظ على قفل النظام حصرياً على الأهداف التي تشغل مسار الانحناء المتوقع للمركبة المضيفة.
حجر الأساس نحو القيادة الذاتية الكاملة
يمثّل مثبت السرعة التكيفي أكثر بكثير من مجرد حزمة راحة فاخرة؛ فهو بمثابة الهيكل الأساسي الذي تُبنى عليه الأنظمة المستقلة ذات المستويات الأعلى. إن دمج تنظيم السرعة الطولي مع مساعدة توسيط المسار الجانبي يشكل القيادة الآلية من المستوى 2، مما يضع الأساس الهيكلي لبنى التحكم بالأسلاك (drive-by-wire)، ووحدات التحكم المركزية في النطاقات، وناقلات إيثرنت السيارات ذات النطاق الترددي العالي.
ومع توجه صانعي السيارات نحو درجات أعلى من الاستقلالية، فإن الدروس المستفادة من إدارة ثقة السائق، وتكرار المستشعرات، والتدهور السلس أثناء وضع تعطل مثبت السرعة التكيفي توفر معلومات مباشرة لمجموعات البرمجيات المستقبلية. ومن خلال سد الفجوة بين التحكم في السرعة الميكانيكية والإدراك الذكي للبيئة، أثبت مثبت السرعة التكيفي بهدوء أن الأتمتة ذات الحرجة للسلامة يمكن أن تتكامل بسلاسة في نقل المستهلكين، مما يعيد تعريف علاقتنا بالآلات التي تحملنا.
المصدر: engadget.com