
مفارقة الذكاء الاصطناعي المجسد: لماذا يُعد تدريب بديلك أمراً صعباً على عمال تسلا؟

العنصر البشري في عصر الذكاء الاصطناعي المجسد
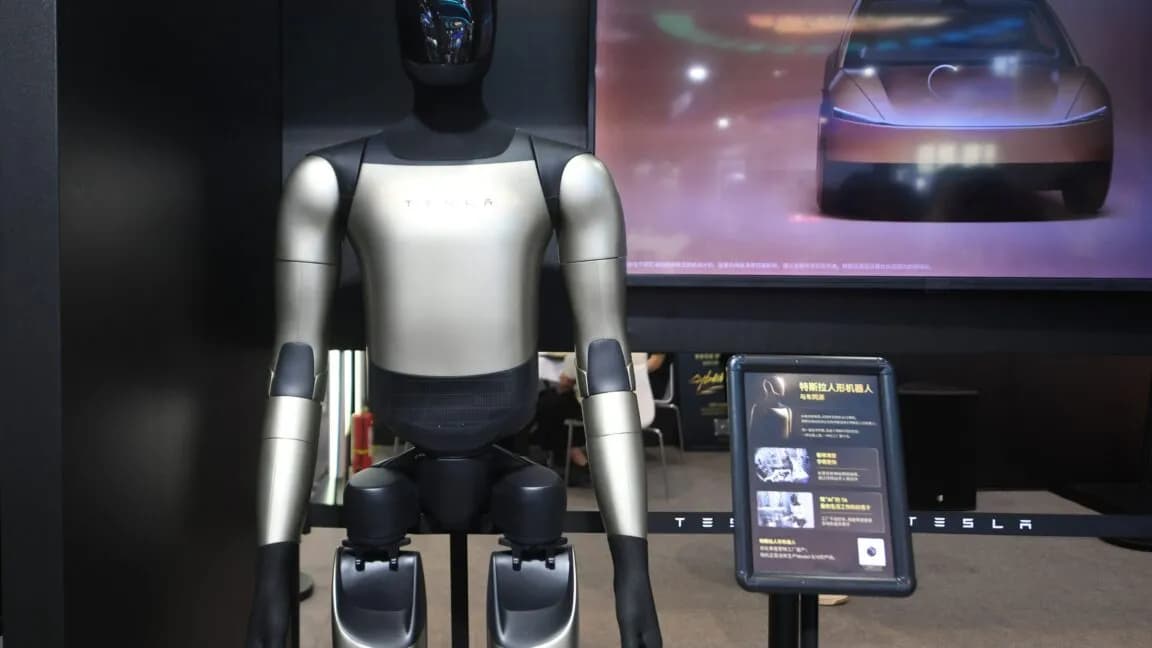
غالباً ما يُنظر إلى السباق نحو تسويق الروبوتات البشرية على أنه تحدٍ تقني بحت - وهو تقاطع معقد بين المحركات، والرؤية الحاسوبية، والشبكات العصبية، والتعلم المعزز. ومع ذلك، تحت الوعود البراقة للمصانع الآلية والاستبدال الشامل للعمالة، تكمن نقطة احتكاك بشرية عميقة. تشير التقارير الحديثة إلى أن العمال المكلفين بمساعدة تدريب روبوتات "أوبتيموس" البشرية التابعة لشركة تسلا يواجهون مقاومة كبيرة لجهود جمع البيانات التي تهدف صراحةً إلى جعل وظائفهم بالية. تكشف هذه المعضلة عن مفارقة عميقة في صميم تطوير الذكاء الاصطناعي الحديث: فالأنظمة المصممة للقضاء على العمل البشري تعتمد كلياً على العمل البشري لتعلم كيفية القيام بذلك.
بالنسبة لمهندسي البرمجيات، وباحثي الروبوتات، وممارسي التعلم الآلي، يُعد جمع بيانات تدريب عالية الجودة العقبة القصوى. وفي الوقت الذي تتغذى فيه نماذج اللغة الكبيرة على الامتداد الواسع غير المنظم للإنترنت، يتطلب الذكاء الاصطناعي المادي بيانات حسية كثيفة متعددة الوسائط يتم التقاطها من العالم الحقيقي. وفي حالة "أوبتيموس"، يُطلب من المشغلين البشريين غالباً ارتداء بدلات التقاط الحركة، أو أداء مهام تصنيع متكررة، أو تشغيل الأجهزة عن بُعد لكي تتمكن الشبكات العصبية من محاكاة البراعة البشرية. وعندما يدرك العمال أن كل عرض ناجح يقرب يوم احتمال استبدالهم، يبدأ الدافع لتحسين خط أنابيب البيانات هذا في التصدع بطبيعة الحال.
الواقع التقني لتدريب الأجهزة البشرية
لفهم سبب وجود هذا الاحتكاك، يجب أن ننظر إلى العقبات التقنية الهائلة التي تواجه الروبوتات ذات الأغراض العامة. فبخلاف أذرع الروبوت الصناعية المثبتة بمسامير على هيكل ثابت، والتي تتم برمجتها لروتين لحام أو تجميع حتمي ومحدد للغاية، يجب على الروبوت البشري التنقل في بيئات غير منظمة. وهو بحاجة للتعامل مع التغيرات في الإضاءة، والتقاط الأشياء ذات الملمس والأوزان المختلفة، وتصحيح توازنه ديناميكياً في الوقت الفعلي. هذا المستوى من القدرة على التكيف لا يمكن برمجته بشكل صقلي؛ بل يتطلب تعلماً محاكاةً من البداية إلى النهاية وهياكل ضخمة تعتمد على المحولات وم تدربة على بيتابايتات من بيانات التفاعل المادي.
يستفيد نهج تسلا بشكل كبير من خبرتها في القيادة الذاتية، حيث تكيّف شبكاتها العصبية للرؤية وحدها وشبكات الإشغال من المركبات إلى شكل ثنائي الأرجل. ومع ذلك، فإن قيادة سيارة وطي قميص أو فرز المكونات على أرضية المصنع تنطوي على درجات حرية مختلفة تماماً وملاحظات لمسية متباينة. والمعروف أن البيانات المطلوبة لتعليم آلة كيفية التعامل مع الأشياء المادية بدقة شحيحة للغاية. ونتيجة لذلك، تعتمد الشركات المتسابق نحو المعالم التجارية بشكل كبير على برامج حصاد البيانات الداخلية، محولةً أرضيات الإنتاج الخاصة بها إلى مختبرات حية يصبح فيها الموظفون البشر المعلمين الأساسيين لخلفائهم الروبوتيين.
ديناميكيات العمل ومفارقة الأتمتة الذاتية
تُسلط مترددة العمال في تدريب بدائلهم الميكانيكية بحماس الضوء على توتر متصاعد في قطاع التكنولوجيا: العقد الاجتماعي والاقتصادي للأتمتة. تاريخياً، استبدلت الآلات الصناعية العضلات، مما حرر البشر للتركيز على المهام المعرفية. ومع ذلك، تستهدف الموجة الحالية من الذكاء الاصطناعي والروبوتات البشرية العمل المعرفي والبارع في آنٍ واحد. وعندما يُطلب من الموظفين المشاركة بنشاط في بناء الأدوات ذاتها المصممة لإخراجهم من الخدمة، فإن ذلك يخلق حاجزاً نفسياً وتنظيمياً فريداً لا يمكن لأي تصحيح برمي أن يحلّه بسهولة.
تقدم هذه الديناميكية فئة جديدة من المخاطر للشركات التي تدفع بجداول زمنية عدوانية للشركات. فإذا شعرت قوة العمل المكلفة بتوليد بيانات التدريب بالتهميش أو الاغتراب، فسوف تعاني جودة مجموعة البيانات وتنوعها حتماً. النماذج التعليمية الآلية المدربة على بيانات مترددة، أو منفذة على عجلة، أو ملوثة عن عمد ستورث تلك العيوب. وبالنسبة للقيادة الهندسية، أصبح إدارة الجانب البشري لجمع البيانات حيوياً تماماً مثل إدارة مجموعات الحوسبة أو ميزانيات الطاقة. وبدون توافق بين العمالة والإدارة، فإن حتى أكثر الهياكل العصبية تقدماً معرضة للتوقف بسبب مدخلات التدريب الضعيفة.
لماذا يهم هذا قطاع الروبوتات الأوسع؟
لا يمكن تحقيق أهداف تسلا الطموحة - مثل توسيع نطاق الإنتاج إلى آلاف الوحدات أسبوعياً خلال العامين المقبلين - في فراغ. إن قطاع الروبوتات البشرية الأوسع، بما في ذلك شركات مثل "بوستن ديناميكس"، و"فيغور"، و"أجيليتي روبوتيكس"، يراقب هذه التطورات عن كثب. يواجه كل لاعب في هذا المجال نفس التحدي الأساسي: كيفية توسيع نطاق جمع البيانات بأمان، وأخلاقياً، وبكفاءة دون إثارة رد فعل عنيف شديد من جانب العمال أو تدقيق تنظيمي.
بالنسبة للمطورين ومهندسي الأنظمة، تؤكد هذه الحالة على إلحاح النهوض بالتعلم غير المبرمج، وبيئات المحاكاة، وتقنيات نقل المحاكاة إلى الواقع. وإذا ظل القطاع يعتمد إلى ما لا نهاية على التشغيل البشري اليدوي عن بُعد والالتقاط المستمر للبيانات المادية، فسوف يصطدم بجدار توسعي مشابه لمشاكل استنزاف البيانات التي تواجه حالياً صانعي نماذج اللغة الكبيرة. وستكون الاستثمار في توليد البيانات الاصطناعية، ومحركات الفيزياء، ونماذج التأسيس المعممة التي يمكنها التعلم من إشارات قليلة أمراً أساسياً إذا أرادت الروبوتات التوسع متجاوزة قيود خطوط أنابيب التدريب التي تعتمد على البشر.
رسم الطريق إلى الأمام: الأخلاقيات، والحوافز، والأسئلة المفتوحة
مع انتقال الأجهزة البشرية من مختبرات الأبحاث إلى النشر التجاري، يجب على القطاع مواجهة الأسئلة الهيكلية المحيطة بإزاحة العمالة. إن مجرد مطالبة العمال بتدريب بدائلهم دون مخازن اقتصادية كافية، أو برامج إعادة تدريب، أو حوكمة شفافة يثبت أنه وصفة للاحتكاك الداخلي. ستحتاج شركات التكنولوجيا إلى إعادة تعريف كيفية تحفيزها لجمع البيانات، ربما عن طريق تحويل السرد من الإزاحة إلى التعزيز، أو من خلال ضمان تقاسم العائد الاقتصادي للأتمتة بشكل أكثر اتساعاً مع القوة العاملة التي تولد البيانات الأساسية.
علاوة على ذلك، تظل الأسئلة التقنية قائمة بشأن السلامة والمسؤولية. عندما يعمل روبوت بشري بشكل مستقل في مساحة مشتركة إلى جانب العمال البشر، تكون هامش الخطأ ضئيلاً للغاية. وإذا جُمعت بيانات التدريب في ظل ظروف الإكراه، أو التعب، أو استياء العمال، فإن الحالات الشاذة التي تؤدي إلى فشل كارثي أو مخاطر على السلامة تتزايد بشكل أسي. ويُعد ضمان حلقات التحقق القوية التي لا تعتمد فقط على الامتثال من قبل قوة عمل مقاومة عقبة هندسية ضخمة لم تُحل بالكامل بعد.
التطلع إلى المستقبل: أفق 2026 وما بعده
يمثل الدفع لوضع آلاف الوحدات البشرية في الخدمة النشطة بحلول نهاية عام 2026 جدولاً زمنيًا عدوانياً يفرض تكراراً سريعاً عبر الأجهزة والبرمجيات على حد سواء. ومع ذلك، فإن المعالم تُكتب بسهولة على شرائح العروض التقديمية وتكون أصعب بكثير في التنفيذ عند مواجهة القيود المادية والبشرية في العالم الحقيقي. وتُعد المقاومة التي واجهها عمال تسلا بمثابة فحص واقعي ححيوي للنظام البيئي التكنولوجي بأكمله: فالذكاء الاصطناعي لا وجود له في فراغ اجتماعي.
في نهاية المطاف، سيعتمد نجاح "أوبتيموس" والمنصات المماثلة بالقدر نفسه على علم النفس التنظيمي وعلاقات العمل بقدر ما سيعتمد على نماذج المحولات وكفاءة المحركات. ومع توغل المطورين أكثر في عصر الذكاء الاصطناعي المادي، سيثبت حل المعادلة البشرية أنه لا يقل تحدياً عن إتقان الحركة ثنائية الأرجل.
المصدر: arstechnica.com