
عندما يصطدم سباق السيارات ذاتية القيادة: القيادة الآلية فائقة السرعة عند الحد الأقصى

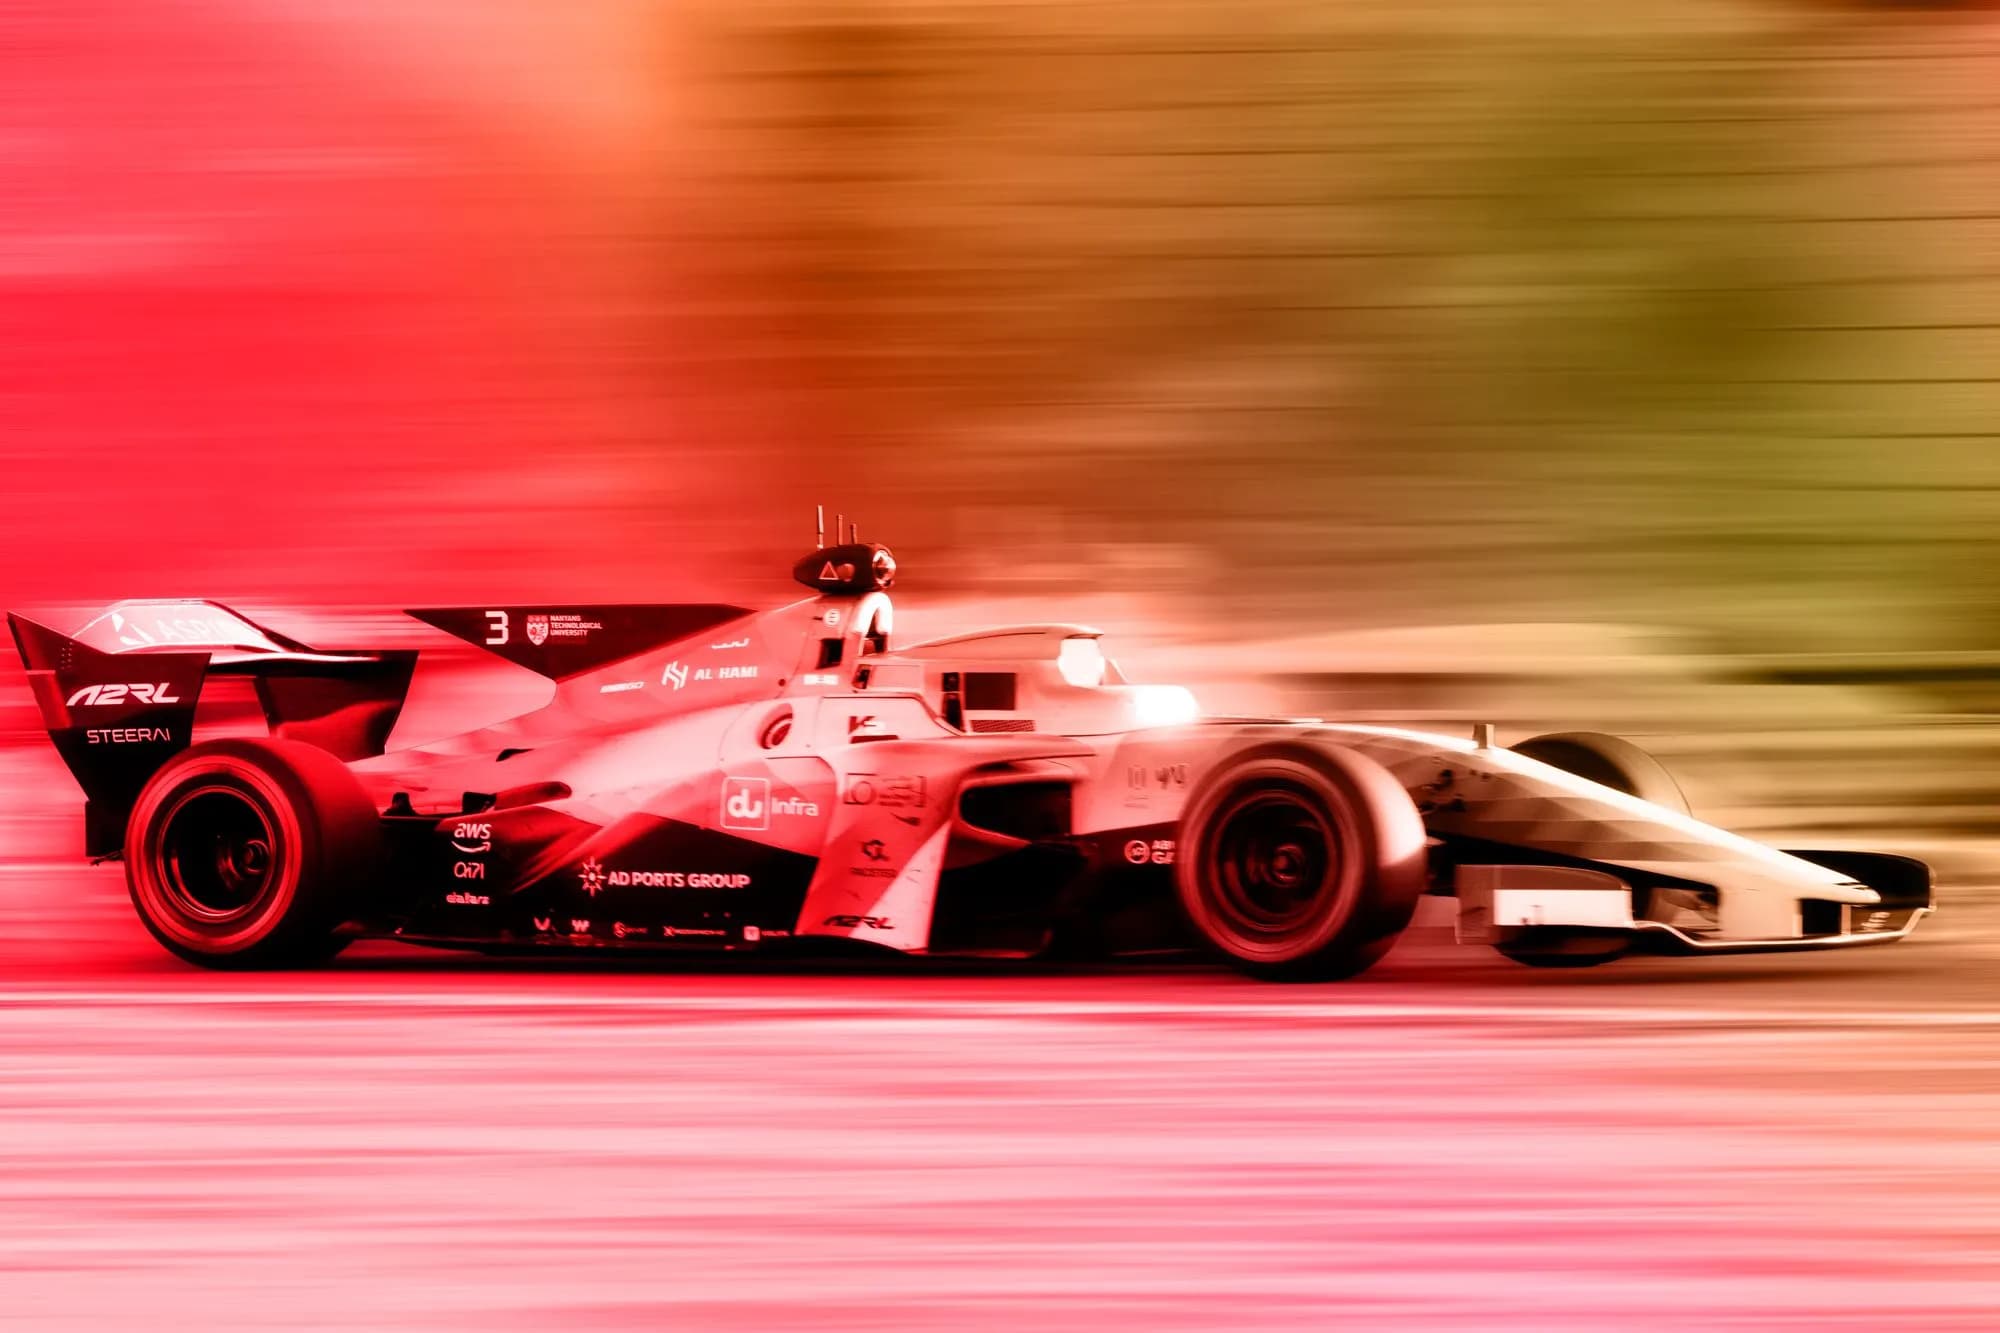
دفع حدود القيادة الآلية فائقة السرعة
عندما يتم نشر الأنظمة ذاتية القيادة في بيئات حضرية خاضعة للرقابة، نادراً ما تواجه تلك الحالات القصوى والفوضوية عالية السرعة التي تميز رياضة المحركات التنافسية. لقد أدت الحوادث البارزة الأخيرة التي تورطت فيها سيارات سباق ذاتية القيادة تنطلق على مسارات شهيرة بسرعة قصوى إلى تسليط الضوء على الحدود الخام لبرمجيات الروبوتات الحالية. وبدلاً من اعتبار هذه الإخفاقات الدراماتيكية انتكاسة للصناعة، فإنها تقدم درساً رئيسياً في إدارة الحالات الشاذة، وتوفير قياسات عن بُعد لا تقدر بثمن ولا يمكن جمعها بأمان على الطرق العامة.
تاريخياً، خدمت رياضة المحركات بمثابة ساحة الاختبار النهائية للهندسة السيارات، بدءاً من المكابح القرصية ومرايا الرؤية الخلفية وصولاً إلى الديناميكا الهوائية النشطة. ومن خلال نقل القيادة الآلية إلى حلبة السباق، يحاول الباحثون والمطورون ضغط عقود من تطور القيادة التقليدية في جزء بسيط من الوقت. وعندما تواجه المركبات التي تسير بسرعة قصوى منعطفات عمياء، وفقدان الجر، وتدهور المستشعرات في وقت واحد، تُجبر بنية البرمجيات الأساسية على اتخاذ قرارات في جزء من الثانية تحت ضغط حسابي هائل.
تشريح الفشل الآلي عالي السرعة
تشغيل السيارة بسرعة تصل إلى أكثر من 150 ميلاً في الساعة لا يترك أي مجال للتأخير أو التردد الخوارزمي. في هندسة البرمجيات التقليدية، يكون التأخير بالمللي ثانية غير محسوس؛ أما في حلقات التحكم الآلي عالية السرعة، يمكن أن يعني الفرق بين الحفاظ على مسار السباق والتعرض لاصطدام كارثي بالحاجز. يُظهر تحليل القياسات عن بُعد لحوادث السباقات ذاتية القيادة الأخيرة أن الفشل نادراً ما ينبع من خطأ واحد معزول، بل من تتابع غير متوقع لمدخلات المستشعرات وحالات الفيزياء الشاذة.
عندما تشغل مركبات ذاتية القيادة متعددة نفس المساحة المادية بسرعة قصوى، تصطدم نظرية الألعاب وخوارزميات التخطيط التفاعلي بالواقع. يمكن أن تتعطل أنظمة الرؤية بسبب الوهج المفاجئ، ويمكن أن تتعرض وحدات الليدار (LiDAR) لانقطاعات بسبب المواد الدقيقة أو الاهتزاز، وقد تعاني وحدات القياس بالقصور الذاتي من الانجراف. وإذا فشلت طبقة الدمج في حل تدفقات البيانات المتعارضة فوراً، فسيعود نظام التحكم إلى سلوكيات متحفظة أو غير منتظمة تتحدى قوانين الفيزياء بهذه السرعة، مما يؤدي إلى فشل هيكلي مذهل.
لماذا تُعد الحلبة ساحة الاختبار المثالية؟
الطرق العامة مقيدة بطبيعتها بحدود السرعة، وقوانين المرور، ومخازن الأمان التي تمنع المطورين من اختبار الحدود المطلقة لشبكات الإدراك والتخطيط لديهم حقاً. تعمل سباقات السيارات ذاتية القيادة على تجريد هذه الحواجز الواقية، مما يخلق بيئة عالية العدائية حيث يجب أن تعمل الخوارزميات باستمرار بالقرب من الحد الأقصى المطلق لتشبث الإطارات وديناميكيات السيارة. هذا هو بالضبط سبب اعتبار الحوادث عالية السرعة على الحلبة شكلاً مثمراً، وإن كان مكلفاً، من أشكال التقدم.
من خلال دفع الخوارزميات عمداً إلى نقطة الانهيار، يمكن الفرق الهندسية جمع مجموعات بيانات غنية من الحوادث الوشيكة والإخفاقات الكارثية التي قد تستغرق آلاف السنين لتراكمها أثناء اختبارات الشوارع الروتينية. توفر القياسات عن بُعد التي تم التقاطها قبل الاصطناعة بمللي ثانية منجم ذهب من رؤى حول كيف تعطي الشبكات العصبية والمخططون القائمون على القواعد الأولوية للأهداف المتعارضة عندما يصبح الاصطدام حتمياً من الناحية الإحصائية. تعرض اختبارات الإجهاد هذه نقاط الضعف الخفية في معايرة المستشعرات وتباطؤ حلقة التحكم والتي لولا ذلك لبقيت خامدة حتى يتم تفعيلها في سيناريو من العالم الحقيقي.
الآثار المترتبة على أنظمة مساعدة السائق اليومية
من المغري النظر إلى السباقات ذاتية القيادة على أنها مشهد متخصص منفصل عن سيارات المستهلكين، لكن التقنيات الأساسية التي يتم اختبارها تتسرب مباشرة إلى أنظمة مساعدة السائق المتقدمة (ADAS) وسيارات الأجرة الروبوتية التجارية. إن نماذج الإدراك، وخوارزميات التنبؤ بالمسار، وخطوط دمج المستشعرات التي تم تطويرها للتعامل مع السيارة بسرعة سباق فائقة تجعل في النهاية أنظمة المستهلك منخفضة السرعة أكثر قوة وقابلية للتنبؤ في مناورات الطوارئ.
عندما يتم تنشيط نظام الفرملة الطارئة التلقائي لسيارة المستهلك لمنع اصطدام على الطريق السريع، فإنه يعتمد على نفس المبادئ الأساسية لاكتشاف الكائنات وتحديد المسار التنبؤي التي يتم تحسينها على الحلبة. إن الحالات الشاذة القصوى التي تواجهها برمجيات السباق - مثل فقدان الجر المفاجئ على سطح مبلل أو عائق في منعطف أعمى - تترجم مباشرة إلى حركات غير متوقعة للمشاة أو حطام على الطرق السريعة العامة. إن إتقان فيزياء الفشل بسرعات عالية يضمن أن البرمجيات اليومية يمكنها التعامل مع الشذوذات عالية المخاطر بدرجة أكبر من الموثوقية.
منظور المطور: الجسر بين الذكاء الاصطناعي والفيزياء
بالنسبة لمهندسي البرمجيات وممتهني التعلم الآلي، تمثل سباقات السيارات ذاتية القيادة تحولاً رائعاً في النموذج من البرمجة الحتمية إلى التحكم الاحتمالي تحت قيود شديدة. تتطلب كتابة التعليمات البرمجية لروبوت يجب عليه حساب حركته التالية في أجزاء من الميكروثانية أثناء معالجة غيغابايت من بيانات المستشعرات الخام دمجاً عميقاً لعلوم الكمبيوتر والروبوتات والهندسة الميكانيكية. يجب على المطورين موازنة قدرة نماذج التعلم العميق على التكيف باستمرار مع ضمانات الأمان التي تتطلبها أنظمة التشغيل ذات الزمن الفعلي الصارم.
يسلط هذا المجال الضوء على القيود الكامنة في التعامل مع التعلم الآلي كصندوق أسود. في السرعات الفائقة، يمكن أن تؤدي التخمينات الاحتمالية إلى تدمير كارثي للأجهزة، مما يعني أنه يجب على المطورين تنفيذ مظاريف أمان حتمية وقوية يمكنها تجاوز مخرجات الشبكة العصبية بشكل فوري. تؤكد الدروس المستفادة من الإخفاقات على جانب الحلبة على الضرورة المستمرة للتحقق الصارم، والأساليب الرسمية، والمحاكاة المدمجة للأجهزة قبل أن تلامس التعليمات البرمجية السيليكون المادي أبداً.
نظرة للمستقبل: مستقبل المنافسات ذاتية القيادة
مع استمرار تطور دوريات السباق ذاتية القيادة، ستنضج حزمة التكنولوجيا بلا شك للتعامل مع تحديات السرعة الفائقة هذه بمرونة أكبر. من المرجح أن نشهد تطورات في أجهزة الحوسبة المتطورة، ومصفوفات المستشعرات منخفضة الكمون، وننماذج تنبؤية أكثر تطوراً لا تأخذ في الاعتبار الهندسة الثابتة فحسب، بل والسلوك العدائي للمركبات المتنافسة. يمثل كل حادث دفعة رسوم دراسية قاسية ولكن ضرورية نحو مستقبل آلي أكثر أماناً.
في النهاية، لا ينبغي تفسير رؤية السيارات التي تفتقر لسائق وهي تتصادم بسرعات فائقة على أنه فشل للتكنولوجيا، بل شهادة على الصعوبة الهائلة للمشكلة الهندسية التي يتم حلها. من خلال تبني الفشل في بيئات خاضعة للرقابة وعالية الإجهاد، تبني الصناعة الثقة الأساسية المطلوبة لتوسيع نطاق القيادة الآلية بأمان في كل جانب من جوانب النقل.
المصدر: wired.com