
Des moustaches bio-inspirées dotent les micro-drones d'un sens tactile pour naviguer dans l'obscurité totale

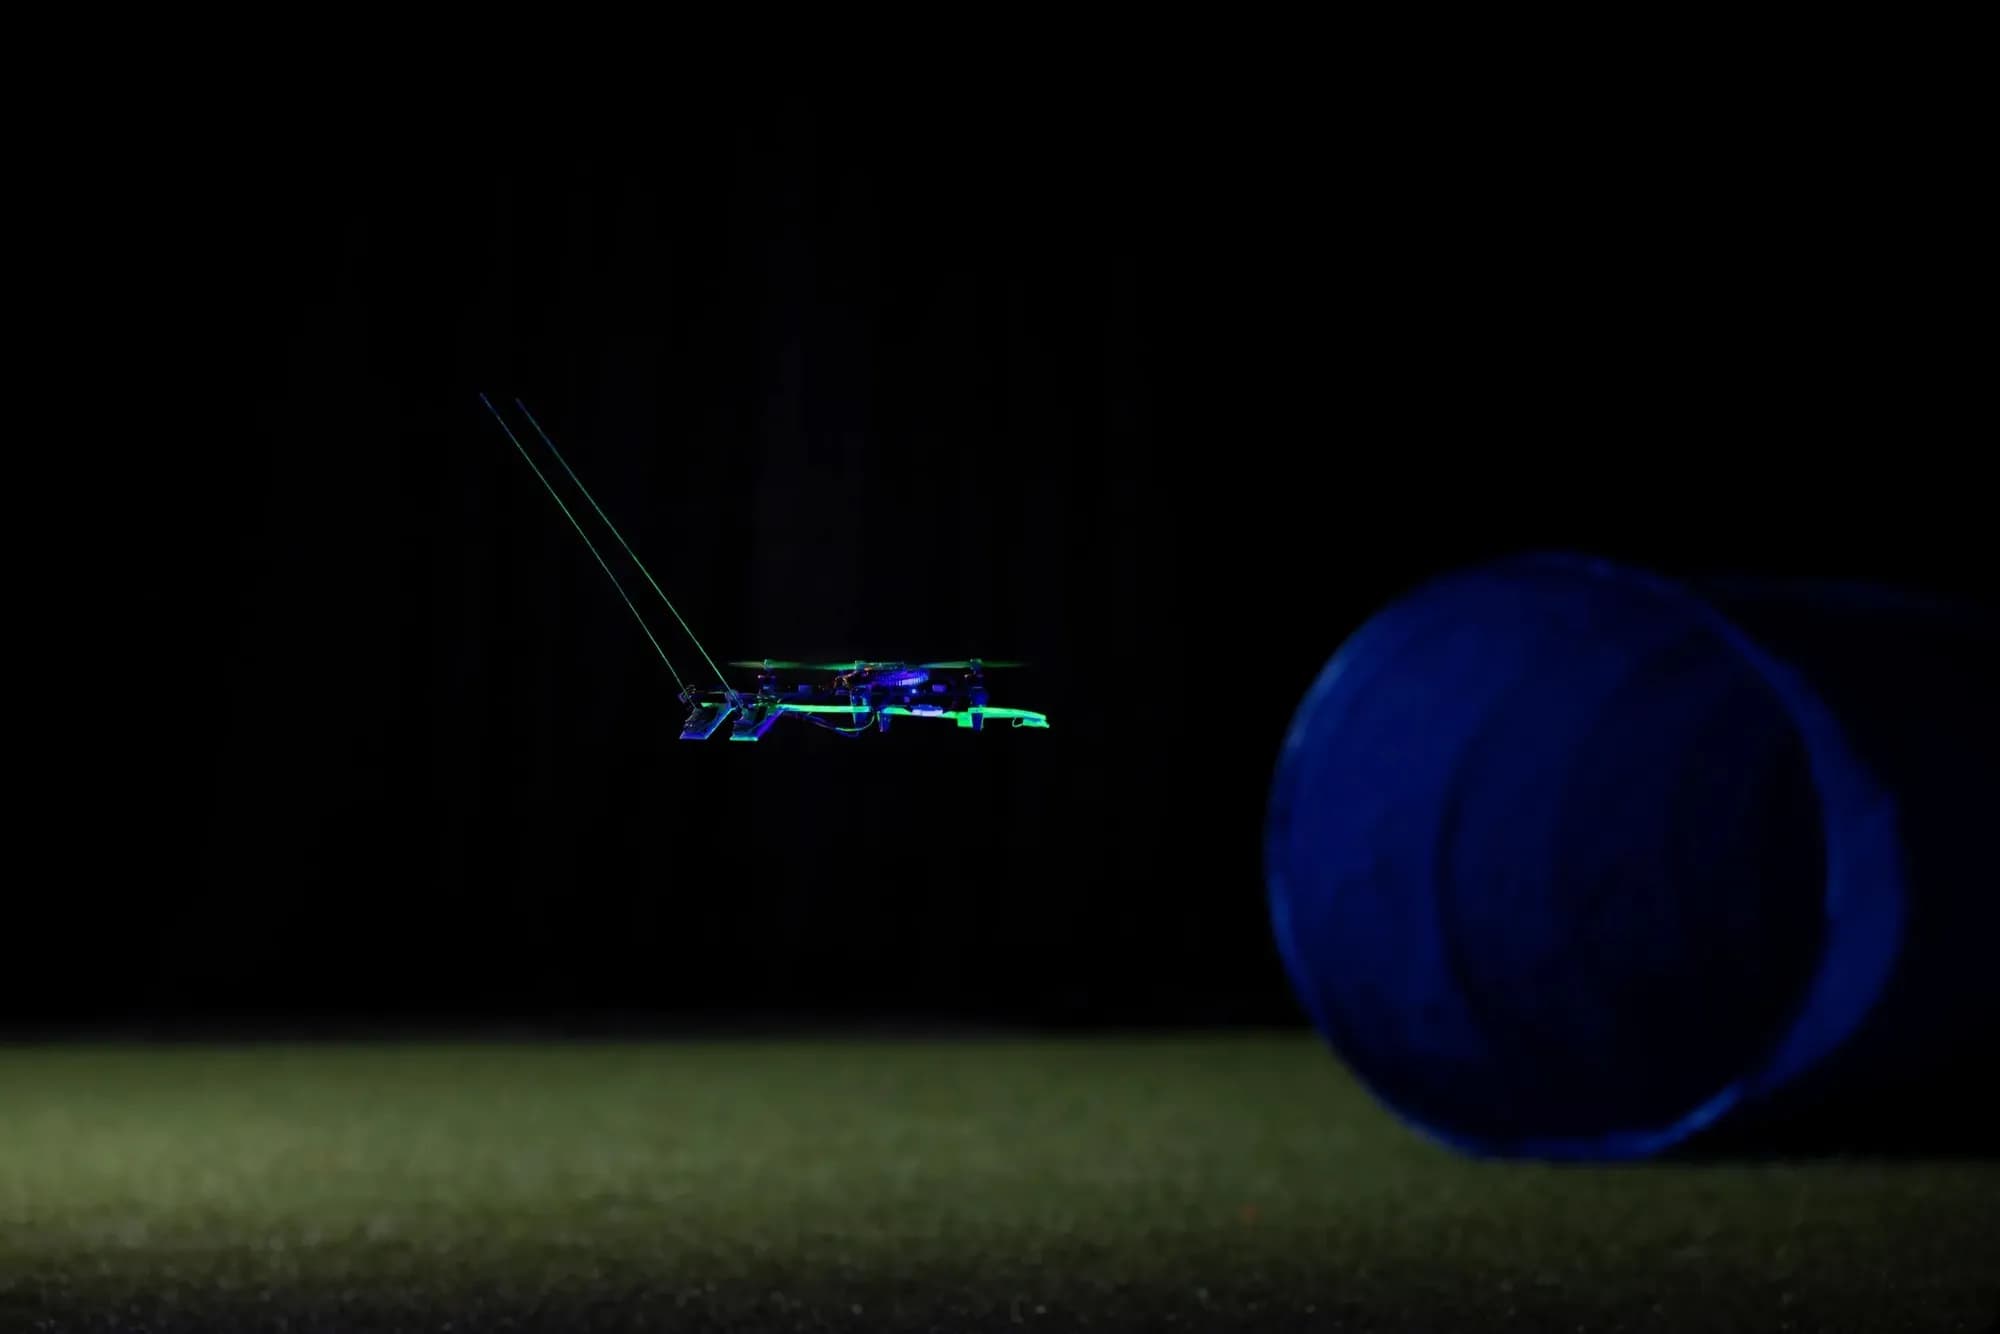
La robotique aérienne autonome a progressé à un rythme fulgurant au cours de la dernière décennie, pourtant la grande majorité des véhicules aériens sans pilote (UAV) reste liée à une hypothèse fondamentale : ils ont besoin d'une vision claire pour survivre. Dans des conditions d'exploitation typiques, les drones s'appuient sur des pipelines de vision par ordinateur sophistiqués, des capteurs de flux optique et des scanners LiDAR pour comprendre leur position et éviter les collisions. Lorsque ces repères visuels disparaissent (comme à l'intérieur de structures effondrées remplies de fumée, de conduits souterrains pitch-black ou de zones sinistrées saturées de poussière), même les systèmes multirotors les plus avancés échouent fréquemment. Dans ces scénarios de sauvetage à haut risque, les opérateurs humains ont besoin de drones minuscules et agiles capables de se faufiler à travers les décombres, mais la miniaturisation d'équipements de détection lourds tout en opérant dans des conditions de luminosité nulle pose depuis longtemps un problème d'ingénierie.
Pour résoudre ce dilemme, les chercheurs ont détourné leur attention de l'imagerie numérique haute résolution pour se tourner vers la biologie évolutive. Les animaux nocturnes, notamment les félins et les rongeurs, ne dépendent pas uniquement de leurs yeux pour traverser des terrains exigus et sans lumière ; ils exploitent des poils tactiles spécialisés appelés vibrisses, ou moustaches. En adaptant cette philosophie de détection mécanique à des réseaux tactiles synthétiques et légers, les roboticistes offrent aux micro-drones une modalité sensorielle entièrement nouvelle. Au lieu de combattre l'obscurité avec de lourds projecteurs et des équipements infrarouges coûteux en calcul, ces micro-UAV peuvent désormais tâtonner à travers des obstacles complexes avec une vitesse et une précision extraordinaires.
Les limites de la navigation optique dans les environnements hostiles
Le vol autonome moderne s'est largement construit autour du concept d'odométrie visuelle-inertielle (VIO) et de localisation et cartographie simultanées visuelles (SLAM). Ces algorithmes interprètent des images de caméra séquentielles pour calculer la position d'un aéronef dans un espace tridimensionnel tout en cartographiant l'environnement environnant. Bien que ce paradigme fonctionne à merveille dans des conditions de lumière du jour ou à l'intérieur d'entrepôts bien éclairés, il se dégrade rapidement lorsqu'il est exposé à des risques environnementaux. La fumée, les particules, les surfaces réfléchissantes et l'obscurité totale dégradent les flux de données optiques, ce qui fait perdre le suivi aux algorithmes de vision et entraîne des dérives de vol catastrophiques ou des collisions directes.
La solution traditionnelle au vol en visibilité nulle a été l'utilisation de charges utiles de détection active telles que le LiDAR, les transducteurs ultrasoniques ou le radar à ondes millimétriques. Cependant, les drones à micro-échelle fonctionnent sous de strictes contraintes de taille, de poids et de puissance (SWaP). Un micro-drone de sauvetage assez petit pour tenir dans la paume d'une main ne peut transporter qu'une batterie évaluée à quelques minutes de temps de vol. Les scanners laser à haute fréquence et les cartes de calcul associées consomment énormément d'énergie, générant de la chaleur et drainant rapidement les réserves embarquées. Les réseaux d'ultrasons, bien que plus légers, souffrent souvent d'une large dispersion de faisceau et de réflexion spéculaire de surface, ce qui les rend peu fiables lors du repérage de dangers complexes et fins tels que des barres d'armature enchevêtrées ou des charpentes fragmentées.
Ingénierie bio-inspirée : imiter la détection tactile féline
La nature a résolu le problème de la navigation dans des environnements encombrés et non éclairés il y a des centaines de millions d'années. Les prédateurs nocturnes, y compris les félins domestiques et sauvages, s'appuient fortement sur leurs moustaches pour évaluer les ouvertures étroites, détecter des changements subtils dans le flux d'air voisin et enregistrer le contact physique bien avant que leur corps ne heurte un obstacle. Chaque moustache fonctionne comme un levier mécanique : un contact minimal à la pointe amplifie les forces mécaniques à la base, où des mécanorécepteurs à haute densité convertissent le déplacement physique en signaux neurosensoriels rapides.
Traduire ce mécanisme biologique sur des micro-drones nécessite de reproduire à la fois la conformité structurelle des vibrisses naturelles et la sensibilité aiguë des récepteurs folliculaires. Fabriquées à partir de matériaux légers et hautement flexibles tels que des composites en fibre de carbone, des alliages de nitinol superélastiques ou des polymères élastomères durables, les moustaches artificielles peuvent résister à des déflexions répétées sans subir de déformation permanente. Montés stratégiquement autour du périmètre du drone ou le long des cages de protection des hélice, ces appendices élancés se projettent vers l'extérieur, fournissant une zone tampon physique qui déclenche des ajustements de navigation avant que la structure de l'aéronef ou les rotors en rotation n'entrent en contact avec une barrière.
Comment fonctionnent les micro-capteurs à moustache sur les drones
L'architecture électronique derrière les moustaches artificielles est remarquablement élégante et économe en ressources. À la racine de chaque filament synthétique se trouve un capteur de base capable de mesurer de minuscules déplacements mécaniques. Les implémentations courantes utilisent des systèmes micro-électromécaniques (MEMS), des jauges de contrainte miniatures, des capteurs magnétiques à effet Hall ou des éléments piézoélectriques. Lorsqu'une moustache frôle un mur, un fil suspendu ou une surface inégale, la déflexion qui en résulte plie le capteur de base, générant un changement de tension immédiat et proportionnel.
Contrairement aux flux de caméras haute résolution qui délivrent des millions d'octets par image, les sorties des capteurs à moustache sont intrinsèquement éparses et diffusées à faible coût de calcul. Un réseau complet de moustaches synthétiques peut ne produire qu'une poignée de canaux analogiques ou de lectures numériques à faible débit binaire. Étant donné que le monde physique effectue le gros travail d'échantillonnage spatial par déviation mécanique directe, le contrôleur de vol du drone évite d'avoir à analyser des tableaux de pixels denses ou à exécuter de lourdes multiplications matricielles pour confirmer si un obstacle approche. Le signal est quasi instantané, fournissant des temps de réponse déterministes mesurés en quelques millisecondes.
Implications logicielles et algorithmiques : vol réactif à faible latence
Pour les développeurs de systèmes embarqués et les programmeurs en robotique, les capteurs tactiles à moustache encouragent un retour à des boucles de contrôle réactives à faible latence, rappelant l'architecture de subsumption classique de Rodney Brooks. Plutôt que de router les données des capteurs à travers des réseaux neuronaux de plusieurs gigaoctets ou des pipelines SLAM gourmands en ressources, les réponses tactiles peuvent être gérées directement au niveau du micrologiciel du microcontrôleur. Si un capteur à moustache enregistre une déflexion dépassant un seuil prédéfini, la boucle de contrôle de vol de bas niveau peut immédiatement exécuter un vecteur d'évitement ou une routine de suivi de mur.
Ce profil de traitement léger modifie fondamentalement le profil matériel requis pour les micro-drones autonomes. Les développeurs n'ont pas besoin d'équiper de petites plates-formes d'unités de traitement neural (NPU) dédiées ou de processeurs graphiques gourmands en énergie simplement pour éviter les collisions. Un microcontrôleur ARM Cortex-M standard 32 bits peut facilement gérer simultanément le mixage des moteurs, l'estimation d'attitude et de multiples routines d'interruption de moustache. Lorsqu'une cartographie de plus haut niveau est souhaitée, les vecteurs de déflexion tactile peuvent être fusionnés dans des grilles d'occupation légères, mettant à jour des cartes spatiales localisées avec des coordonnées absolues basées sur un contact physique vérifié.
Applications de recherche et sauvetage et d'inspection industrielle
Le principal moteur de cette percée sensorielle tactile est la sauvegarde des vies humaines. À la suite de séismes, d'effondrements structurels ou d'accidents industriels souterrains, les équipes de recherche et sauvetage rencontrent souvent des crevasses étroites, des cages d'escalier effondrées et des conduits beaucoup trop dangereux pour une entrée humaine et impossibles à parcourir pour des équipes cynophiles. Des drones miniatures équipés de moustaches bio-inspirées peuvent se glisser à travers la maçonnerie brisée dans l'obscurité totale, cartographiant des chemins sûrs, vérifiant la stabilité structurelle et recherchant des signatures thermiques ou des traces audio de survivants.
Au-delà des interventions d'urgence, la gestion des actifs industriels a beaucoup à gagner. L'inspection de puits de services souterrains, de tours de refroidissement nucléaires, de conduites d'égouts actives et de tuyauteries pétrochimiques nécessite souvent de naviguer dans des espaces confinés, sombres et souvent chargés de particules. L'envoi de drones d'inspection conventionnels dans ces environnements exige généralement des rampes d'éclairage à haute intensité qui épuisent rapidement les batteries et soulèvent des nuages de poussière aveuglants. Les drones guidés par le toucher, en revanche, peuvent longer en toute sécurité les parois des pipelines, effectuant des inspections ultrasonores ou de fissures à proximité immédiate tout en tâtonnant le long des courbes intérieures sans dépendre de l'éclairage ambiant.
Défis, durabilité et horizons futurs
Malgré l'immense promesse de la détection tactile mécanique, le déploiement de moustaches sur des plates-formes aériennes à grande vitesse introduit des compromis d'ingénierie évidents. Le premier défi est l'interférence aérodynamique. Le souffle descendant des hélices crée un flux d'air turbulent et à grande vitesse autour du périmètre d'un multirotor. Les moustaches doivent être conçues pour filtrer la traînée aérodynamique continue et le souffle du rotor afin que la vibration ambiante ne soit pas identifiée à tort comme un obstacle physique. Les développeurs résolvent ce problème en utilisant un amortissement mécanique sur mesure, un filtrage passe-bande basé sur la fréquence et des algorithmes d'étalonnage de base adaptatifs dans le micrologiciel.
La durabilité dans des conditions d'exploitation agressives représente un autre obstacle. Dans les environnements industriels ou de catastrophe sévères, les moustaches risquent de s'accrocher à des câblages exposés, à du métal déchiqueté et tranchant ou à des débris adhésifs. Les chercheurs étudient des couplages magnétiques à déclenchement rapide et des polymères auto-réparateurs ou à mémoire de forme qui permettent aux moustaches de fléchir au-delà d'angles extrêmes sans casser ou désactiver l'engin. À l'avenir, les plates-formes autonomes les plus robustes adopteront probablement une approche hybride : en utilisant des capteurs visuels légers chaque fois que les conditions ambiantes le permettent, mais en revenant gracieusement aux bio-moustaches tactiles dès que l'environnement plonge dans la poussière, la fumée ou l'obscurité totale.
Un saut tactile pour la robotique autonome
Le développement de moustaches semblables à celles des chats pour les micro-UAV souligne une leçon durable de l'ingénierie moderne : parfois, les solutions technologiques les plus élégantes ne proviennent pas de l'ajout de puissance de calcul brute, mais de l'adoption d'indices tirés des conceptions biologiques raffinées par la nature. En libérant les petits aéronefs de leur dépendance totale à l'égard de la clarté optique, la détection tactile ouvre des domaines auparavant inaccessibles au vol autonome. À mesure que ces réseaux de capteurs bio-inspirés deviennent plus résilients et plus simples à intégrer, les équipes de secours et les ingénieurs en robotique obtiendront un nouvel outil puissant et fiable capable de naviguer à travers des dangers invisibles là où les machines traditionnelles ne peuvent tout simplement pas voler.
Source: wired.com