
Décoder le régulateur de vitesse adaptatif : capteurs intégrés et code qui façonnent la conduite moderne

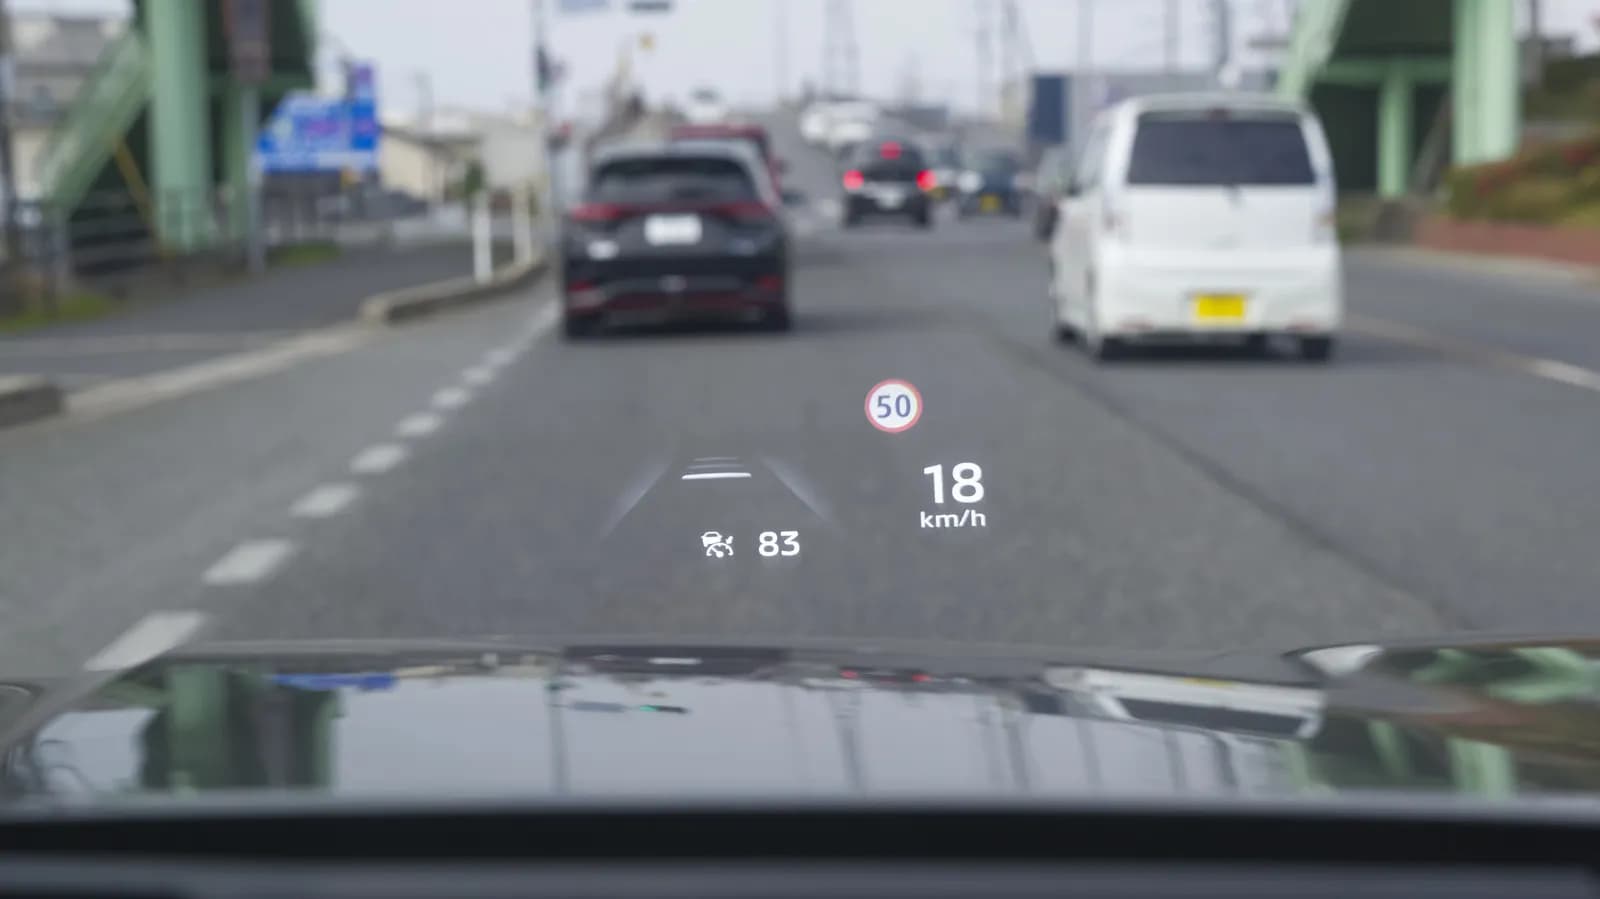
Pendant des décennies, le régulateur de vitesse traditionnel n'était guère plus qu'un verrou d'accélérateur électromécanique rudimentaire conçu pour maintenir une vitesse constante sur de longs trajets autoroutiers. Aujourd'hui, ce mécanisme simple a évolué pour devenir le régulateur de vitesse adaptatif (ACC), l'une des formes de systèmes avancés d'aide à la conduite (ADAS) les plus déployées sur les routes. Loin d'être un projet futuriste utopique, l'ACC fonctionne grâce à une combinaison soigneusement équilibrée d'unités radar de série, de caméras optiques et de logiciels embarqués déterministes. Pourtant, sous son encombrement matériel relativement modeste se cache une prouesse architecturale qui modifie fondamentalement la façon dont les automobilistes interagissent avec la route et dont la dynamique du trafic fonctionne à grande échelle.
L'architecture centrale : radar, optique et fusion de capteurs
Au cœur de tout système moderne de régulation de vitesse adaptative se trouve un ensemble de capteurs environnementaux orientés vers l'avant. La plupart des véhicules de série s'appuient sur une architecture coopérative combinant un radar à ondes millimétriques monté dans la calandre ou le pare-chocs avant et une caméra monoculaire ou stéréoscopique placée derrière le haut du pare-brise. Le radar offre une précision de télémétrie exceptionnelle, mesurant la distance et la vitesse relative des objets en amont en suivant l'effet Doppler des ondes radio réfléchies. Surtout, le radar fonctionne de manière fiable dans des conditions météorologiques difficiles, traversant un brouillard dense, une pluie battante et l'obscurité nocturne là où l'optique à spectre visible est en difficulté.
À l'inverse, les caméras optiques apportent un contexte sémantique riche que le radar seul ne peut fournir. Les caméras excellent dans l'identification des marquages au sol, la classification des objets cibles en tant qu'voitures particulières, motos ou camions commerciaux, et le repérage des dangers sur le bord de la route. Les processeurs ADAS modernes fusionnent ces deux flux de données à l'aide d'algorithmes de fusion de capteurs, tels que les filtres de Kalman étendus. En synthétisant les données de portée électromagnétique du radar avec la classification spatiale de la vision par ordinateur, le système élabore un modèle mondial persistant et hautement fiable de la trajectoire immédiate du véhicule, minimisant les faux positifs tout en garantissant une réactivité de l'ordre de la milliseconde.
De la perception à l'action : la boucle de contrôle en temps réel
Une fois que les couches de perception détectent un véhicule de tête, la tâche passe à la théorie du contrôle. Le régulateur de vitesse adaptatif est régi par des systèmes de rétroaction en boucle fermée en temps réel fonctionnant sur des microcontrôleurs automobiles à haute intégrité. Fonctionnant dans le respect de contraintes strictes de sécurité critique souvent régies par des normes telles que l'ISO 26262, l'unité de commande électronique (ECU) calcule l'écart entre le véhicule et la cible qui le précède des milliers de fois par minute. Le système évalue en continu les mesures du temps de collision, équilibrant la distance de suivi cible par rapport aux vitesses de croisière définies par l'utilisateur.
Atteindre une accélération et une décélération fluides exige des régulateurs proportionnels-intégrateurs-dérivés (PID) sophistiqués et des cadres de contrôle prédictif par modèle (MPC). Le logiciel ne peut pas simplement appliquer une pression de freinage brute ou une commande d'accélérateur ; il doit moduler le couple du groupe motopropulseur et les systèmes de freinage électro-hydrauliques pour imiter des manœuvres de conduite naturelles et confortables. L'accélération brusque — le taux de variation de l'accélération — doit être strictement limitée pour assurer le confort des passagers tout en garantissant que le véhicule puisse freiner rapidement si le trafic ralentit soudainement ou s'arrête complètement.
Le changement comportemental : comment la conduite algorithmique remodèle les habitudes humaines
Bien que l'ingénierie derrière l'ACC soit fascinante, ses effets secondaires sur la psychologie humaine et les habitudes de conduite sont tout aussi profonds. Des études et des observations sur le terrain indiquent que les conducteurs qui utilisent régulièrement l'ACC subissent un changement marqué de leur comportement au volant. En se déchargeant de la microgestion constante du maintien de distances de sécurité, les conducteurs ressentent une fatigue cognitive réduite lors de trajets monotones. Les voyages routiers longue distance deviennent sensiblement moins éprouvants à mesure que la gestion automatisée de l'accélération et du freinage fluidifie le trajet.
Cependant, cette dépendance introduit également des compromis comportementaux subtils. Lorsque les conducteurs confient le contrôle longitudinal du véhicule à un algorithme, leur agressivité lors des changements de voie et leur impulsion à se faufiler dans un trafic dense diminuent fréquemment. De nombreux automobilistes s'installent dans des intervalles de suivi prévisibles définis par les préréglages du système. En même temps, cette délégation introduit le risque de la complaisance face à l'automatisation : les conducteurs peuvent supposer que la suite radar-caméra possède une enveloppe opérationnelle supérieure à la réalité, ce qui entraîne une intervention humaine plus lente face à des cas limites tels que des obstacles stationnaires, des véhicules qui se rabattent ou des débris routiers erratiques.
Dynamique du trafic macro-niveau et « effet accordéon »
Au-delà des habitacles individuels, le régulateur de vitesse adaptatif exerce un effet d'entraînement mesurable sur les réseaux autoroutiers métropolitains. L'un des principaux catalyseurs des embouteillages fantômes — des vagues de congestion soudaines qui se produisent sans accident ni goulet d'étranglement évident — est la tendance humaine à la surréaction. Un seul conducteur qui appuie sur ses freins amène les conducteurs suivants à freiner un peu plus fort, créant une vague de décélération amplifiée connue en ingénierie des transports sous le nom d'onde de choc ou « d'effet accordéon ».
Parce que les algorithmes de l'ACC réagissent purement aux différentiels de distance et de vitesse sans volatilité émotionnelle ni réflexes de freinage exagérés, les véhicules équipés de ces systèmes agissent comme des amortisseurs naturels dans le flux de circulation. Il a été démontré dans des modèles de simulation que même des taux de pénétration modestes dans le parc automobile de véhicules exécutant des algorithmes de régulation fluides et déterministes atténuent les ondes de choc, normalisent les débits de circulation et réduisent les émissions localisées causées par les cycles constants d'accélération et de freinage.
Défis d'ingénierie et cas limites en production
Malgré des années de raffinement, le déploiement d'un ACC grand public reste une discipline remplie de cas limites techniques. Les développeurs de logiciels automobiles embarqués doivent anticiper les environnements routiers non idéaux où les hypothèses de base des capteurs se dégradent. Les fortes projections d'eau des véhicules utilitaires peuvent disperser les signaux radar, l'éblouissement direct du soleil peut aveugler les capteurs d'image CMOS orientés vers l'avant, et les changements de pente verticaux prononcés peuvent brièvement incliner les capteurs loin des véhicules suivis en amont.
Un autre obstacle technique persistant est la gestion de la courbure des autoroutes et du suivi des voies adjacentes. Lors de la négociation de virages serrés, les faisceaux radar éclairent souvent les véhicules dans les voies adjacentes, risquant des événements de « freinage fantôme » où l'ECU perçoit par erreur une voiture adjacente comme un obstacle directement dans le vecteur de déplacement du véhicule. Les développeurs affinent continuellement le filtrage spatial et la logique d'association de voies pour maintenir le système verrouillé uniquement sur les cibles occupant la trajectoire de courbure prédite du véhicule hôte.
Le tremplin vers l'autonomie complète
Le régulateur de vitesse adaptatif est bien plus qu'un simple pack de commodité luxueux ; il sert de structure fondamentale sur laquelle sont construits les systèmes autonomes de plus haut niveau. L'intégration de la régulation de vitesse longitudinale à l'assistance au centrage dans la voie forme la conduite automatisée de niveau 2, posant les bases structurelles des architectures « drive-by-wire », des contrôleurs de domaine centralisés et des bus Ethernet automobiles à large bande passante.
Alors que les constructeurs automobiles poussent vers des degrés d'autonomie plus élevés, les leçons tirées de la gestion de la confiance des conducteurs, de la redondance des capteurs et de la dégradation gracieuse lors des modes de défaillance de l'ACC éclairent directement les futures piles logicielles. En comblant le fossé entre le contrôle de la vitesse mécanique et la perception intelligente de l'environnement, le régulateur de vitesse adaptatif a discrètement prouvé que l'automatisation critique pour la sécurité peut s'intégrer de manière transparente dans le transport des consommateurs, redéfinissant notre relation avec les machines qui nous transportent.
Source: engadget.com