
Les exosquelettes robotiques entrent dans une nouvelle ère de déploiement pratique

Introduction à la révolution des exosquelettes
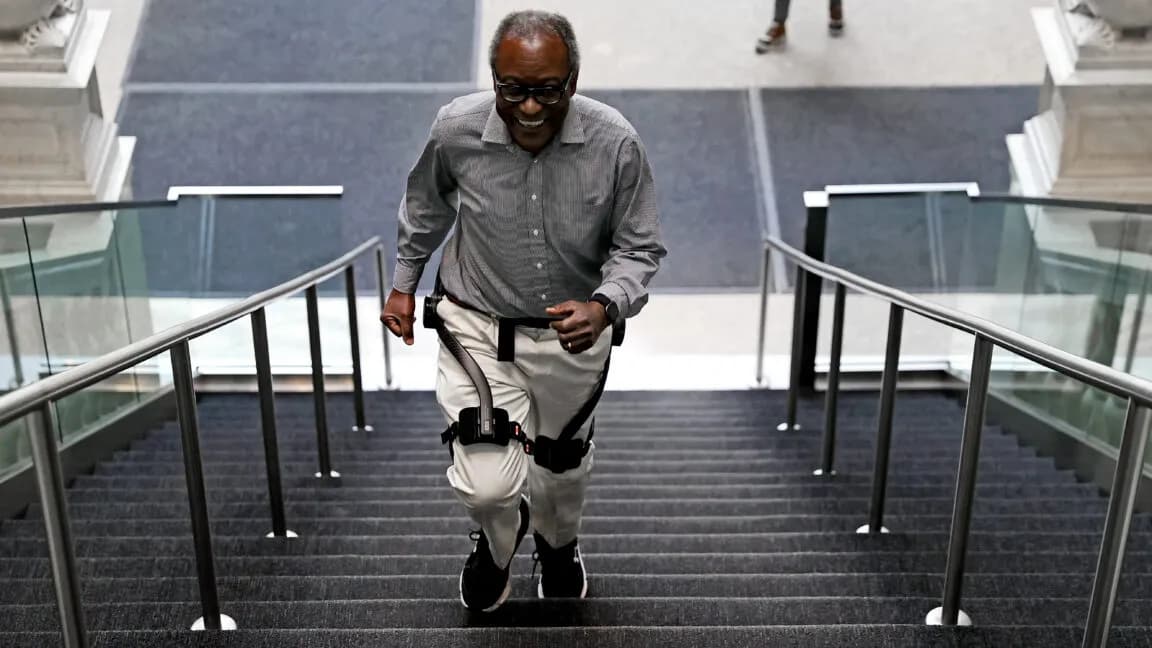
Pendant des décennies, le concept de l'exosquelette robotique est resté fermement ancré dans le domaine de la science-fiction, dépeint sous la forme de combinaisons motorisées capables de conférer une force surhumaine ou de permettre à des personnes paralysées de franchir des obstacles. Aujourd'hui, cette fantaisie cinématographique se transforme régulièrement en une réalité pragmatique et concrète. De récents déploiements sur le terrain et des études d'utilisateurs indiquent que la robotique portable franchit un seuil vital, passant de curiosités de laboratoire expérimentales à des outils véritablement utiles qui procurent des avantages physiques mesurables dans les environnements quotidiens.
Alors que ces systèmes deviennent plus légers, plus économes en énergie et beaucoup plus adaptables, les ingénieurs et les chercheurs en ergonomie ouvrent de nouvelles voies pour accroître les capacités humaines. Qu'il soit conçu pour atténuer les tensions dorsales chroniques sur le sol d'un entrepôt ou pour aider les cliniques de rééducation à permettre aux patients de marcher à nouveau, l'écosystème moderne des exosquelettes arrive à maturité. Cette évolution marque une étape importante dans l'interaction homme-machine, où logiciels, capteurs et actionneurs mécaniques convergent directement sur le corps humain.
Le bond technologique des matériaux et de l'actionnement
Les progrès récents de la viabilité des exosquelettes sont largement motivés par les avancées des composants matériels sous-jacents plutôt que par une seule percée. Historiquement, les développeurs ont dû faire face à une triade de contraintes contradictoires : des batteries lourdes, des cadres mécaniques rigides qui restreignaient les mouvements naturels et des boucles de contrôle lentes qui ne parvenaient pas à se synchroniser harmonieusement avec les réflexes humains. Les versions modernes ont largement surmonté ces obstacles grâce à l'intégration de composites en fibre de carbone, de micromoteurs à couple élevé et de processeurs informatiques périphériques sophistiqués.
De plus, les systèmes contemporains s'appuient de plus en plus sur des conceptions non motorisées ou passives aux côtés d'unités actives et motorisées. Les exosquelettes passifs utilisent des arrangements astucieux de ressorts, d'amortisseurs et de bandes élastiques pour stocker et libérer de l'énergie cinétique lors de mouvements répétés tels que le levage ou l'atteinte d'objets en hauteur. Cela réduit considérablement le coût métabolique du travail physique sans nécessiter de lourdes batteries lithium-ion ni de câblage électrique complexe, abaissant ainsi la barrière à l'entrée pour une adoption industrielle généralisée.
Systèmes de contrôle logiciels et détection d'intention
Sous la coque mécanique de tout exosquelette moderne se cache une pile logicielle complexe responsable de la prédiction et de l'interprétation de l'intention humaine. Traduire des signaux neuraux ou des changements biomécaniques subtils en une assistance mécanique fluide nécessite une fusion de capteurs à haute fréquence. Des accéléromètres, des gyroscopes et des capteurs d'électromyographie (EMG) transmettent en continu des données sur la tension musculaire et la trajectoire des membres à des microcontrôleurs localisés exécutant des modèles d'apprentissage automatique spécialisés.
Ces algorithmes apprennent les schémas de mouvement uniques des porteurs individuels au fil du temps, adaptant le calendrier et le niveau de soutien mécanique pour correspondre à des charges de travail changeantes. Pour les ingénieurs logiciels travaillant dans ce domaine, le défi est profondément interdisciplinaire. Il exige une compréhension intime de l'optimisation du micrologiciel de bas niveau, des systèmes d'exploitation temps réel (RTOS) et de la théorie du contrôle adaptatif pour garantir que la machine réagit intuitivement en quelques millisecondes.
Impact réel sur les secteurs industriel et médical
Les avantages les plus tangibles des déploiements actuels d'exosquelettes se manifestent dans des environnements physiques à forte demande, notamment la logistique, la fabrication et la santé. Dans les centres de distribution où les travailleurs manipulent régulièrement des charges lourdes, les combinaisons industrielles aident à répartir les charges loin des régions lombaires vulnérables, réduisant considérablement l'incidence des troubles musculo-squelettiques invalidants et de la fatigue chronique. En protégeant les travailleurs humains contre les blessures dues aux mouvements répétés, les entreprises constatent des améliorations à la fois de la fidélisation du personnel et de la productivité opérationnelle.
Dans le domaine médical et thérapeutique, les exosquelettes motorisés des membres inférieurs redéfinissent les protocoles de rééducation. Les physiothérapeutes utilisent ces plates-formes portables pour guider les patients à travers un entraînement à la marche répétitif avec une précision que l'assistance manuelle ne peut tout simplement pas égaler. Cette pratique soutenue et à forte répétition stimule la neuroplasticité, accélérant les voies de récupération pour les personnes se remettant d'un accident vasculaire cérébral, de lésions de la moelle épinière ou de conditions neuromusculaires graves.
Surmonter les obstacles ergonomiques et d'adoption
Malgré ces triomphes indéniables, l'intégration généralisée des exosquelettes se heurte à des points de friction notables. Le confort reste un champ de bataille persistant ; un appareil qui semble acceptable pendant vingt minutes peut provoquer des frottements, des points de pression ou un alignement anormal des articulations après un quart de huit heures. Les ingénieurs doivent constamment affiner les interfaces homme-machine pour s'adapter à divers types de corps, à des hauteurs variables et à différentes géométries physiologiques sans sacrifier l'intégrité structurelle.
Le coût et la maintenance représentent des barrières supplémentaires. Les exosquelettes actifs de qualité professionnelle nécessitent un investissement en capital important, ainsi qu'un personnel technique spécialisé capable de diagnostiquer les pannes matérielles, de calibrer les paramètres logiciels et d'effectuer la maintenance de routine. Jusqu'à ce que les économies d'échelle fassent baisser ces dépenses, l'adoption généralisée par les consommateurs ou l'intégration dans les petites entreprises resteront probablement hors de portée, limitant le déploiement principalement aux entreprises de logistique bien financées et aux cliniques médicales spécialisées.
La perspective des développeurs et de l'ingénierie
Pour les technologues et les architectes systèmes, l'essor de la robotique portable ouvre une nouvelle frontière passionnante. Développer pour le corps humain introduit des contraintes uniques qui diffèrent radicalement du développement cloud ou mobile traditionnel ; les erreurs de code ou les pics de latence ne provoquent plus seulement la perte d'une image ou l'expiration d'un délai de serveur — ils ont un impact direct sur l'équilibre et la sécurité physique d'une personne. Cette réalité exige des pratiques d'ingénierie rigoureuses et critiques pour la sécurité, une conception logicielle tolérante aux pannes et des tests de simulation complets.
À mesure que les outils de développement, les ensembles de données biomécaniques open source et les kits matériels modulaires deviennent plus accessibles, la barrière à l'entrée pour les ingénieurs logiciels intéressés par la robotique diminue régulièrement. L'intégration de cadres d'apprentissage automatique avec des flux de capteurs en temps réel permet aux développeurs de concevoir des algorithmes d'assistance plus intelligents qui s'adaptent continuellement à des environnements physiques imprévisibles.
Regard vers la prochaine génération
L'aube de l'ère des exosquelettes signale un changement profond dans notre façon de concevoir l'augmentation humaine. Plutôt que de remplacer les travailleurs humains par des robots autonomes, cette technologie vise à valoriser l'élément humain en combinant l'intuition biologique et la résilience mécanique. À mesure que la chimie des batteries s'améliorera, que les actionneurs deviendront plus efficaces et que les modèles d'apprentissage automatique gagneront en contextualisation, les exosquelettes deviendront probablement aussi courants dans les professions physiques exigeantes que le matériel de protection individuelle d'aujourd'hui.
Source: arstechnica.com