
Stratégie Cybercab de Tesla : dans les coulisses de la vente de flottes autonomes

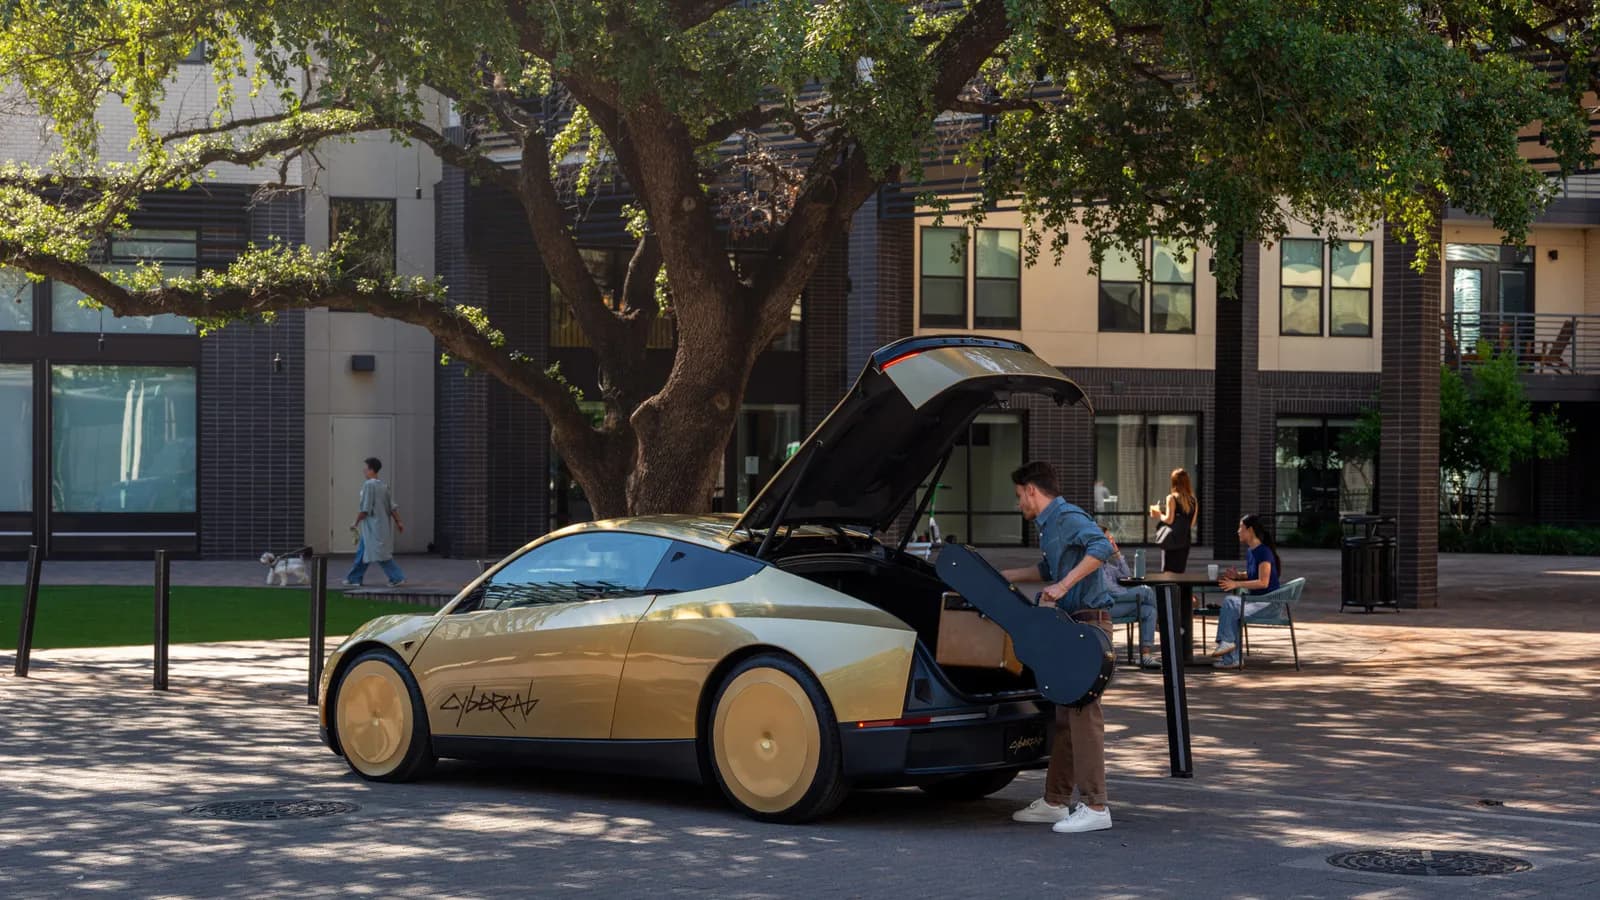
Introduction au virage autonome
Tesla a longtemps captivé l'imagination des secteurs de la technologie et de l'automobile grâce à son calendrier ambitieux pour l'autonomie complète. Aujourd'hui, l'entreprise s'apprête à franchir une étape importante en commercialisant sa plateforme autonome dédiée, le Cybercab, directement auprès de flottes de transport externes. Ce déploiement imminent marque une évolution cruciale dans la transition de la technologie autonome, passant de véhicules destinés aux particuliers à des solutions de mobilité de niveau professionnel. En ciblant les gestionnaires de flottes plutôt que les acheteurs individuels de manière exclusive, Tesla ouvre un nouveau chapitre dans la commercialisation de l'intelligence artificielle et de la robotique sur la voie publique.
Pour les développeurs, les architectes systèmes et les ingénieurs logiciels qui suivent le paysage des véhicules autonomes, cette initiative met en lumière un point de maturité crucial. Elle déplace le débat des modèles théoriques de vision par ordinateur et des benchmarks de simulation vers l'orchestration de flottes à grande échelle, les exigences de l'informatique en périphérie (edge computing) et des accords de niveau de service robustes. Comprendre comment Tesla prévoit d'intégrer ces véhicules dans la logistique tierce et les réseaux de transport en commun nécessite d'examiner de près l'architecture logicielle sous-jacente, les obstacles réglementaires et la mécanique du marché en jeu.
L'anatomie de l'architecture du Cybercab
Contrairement aux véhicules de tourisme traditionnels de Tesla, qui associent des commandes de conduite manuelle à un logiciel d'aide à la conduite, le Cybercab est conçu dès l'origine comme un agent purement autonome. Cette philosophie de conception élimine les interfaces physiques conventionnelles telles que les volants et les pédales, confiant entièrement le contrôle au matériel sous-jacent et à la pile de réseaux de neurones. Pour les développeurs de logiciels travaillant dans la robotique et l'informatique en périphérie, un véhicule fonctionnant sans alternative humaine exige un degré exceptionnellement élevé de tolérance aux pannes, de redondance des capteurs et de capacité de traitement en temps réel.
La pile informatique qui alimente ces véhicules doit traiter des flux multimodaux denses provenant de caméras, de capteurs ultrasoniques et potentiellement d'alternatives radar ou lidar, tout en exécutant des inférences d'apprentissage profond à des latences de l'ordre de la milliseconde. La gestion de cette charge de travail de données au niveau local nécessite du silicium spécialisé conçu pour traiter efficacement des opérations tensorielles massives sans surchauffe ni consommation d'une puissance excessive du véhicule. En outre, le logiciel doit gérer les cas limites extrêmes avec élégance, en maintenant des trajectoires sûres dans des environnements urbains imprévisibles où se croisent piétons, zones de construction et conducteurs humains erratiques.
Cibler les opérateurs de flottes et la logistique d'entreprise
Vendre des véhicules autonomes à des entreprises de transport plutôt qu'à des consommateurs individuels modifie fondamentalement le modèle économique de la mobilité. Les gestionnaires de flottes n'évaluent pas les actifs en fonction de leur attrait esthétique ou de leur dynamique de conduite manuelle, mais en fonction du coût total de possession, de la disponibilité opérationnelle et des taux d'utilisation. Pour une entreprise de transport commercial, un véhicule autonome représente un actif générateur de revenus 24 h/24 et 7 j/7 qui élimine les coûts de main-d'œuvre associés aux conducteurs professionnels tout en réduisant drastiquement les frais généraux de carburant ou d'électricité par kilomètre.
Cependant, l'introduction de flottes autonomes dans la logistique d'entreprise présente des défis complexes d'intégration logicielle. Les systèmes de gestion de flotte doivent communiquer de manière transparente avec les véhicules pour planifier la maintenance, surveiller l'état de la batterie, optimiser les itinéraires et gérer la supervision de la téléopération à distance lorsqu'un véhicule rencontre une ambiguïté d'itinéraire irrésoluble. Les développeurs qui construisent ces couches d'orchestration doivent garantir une haute disponibilité, des pipelines de mise à jour sécurisés par les airs (OTA) et un journal de télémétrie robuste pour satisfaire aux exigences de conformité des entreprises et d'audit de sécurité.
Conformité réglementaire et validation de la sécurité
Le calendrier de déploiement des véhicules autonomes est dicté autant par les cadres réglementaires que par les jalons de l'ingénierie. Les autorités de transport de diverses juridictions appliquent des normes de validation de la sécurité strictes avant d'autoriser les véhicules sans conducteur à circuler sur la voie publique sans chauffeur de sécurité derrière le volant. Répondre à ces critères nécessite de nombreuses données de simulation, des tests rigoureux en mode fantôme et des rapports transparents sur les taux de désengagement et les mesures de collision.
Pour les équipes d'ingénierie, la validation d'un réseau de neurones probabiliste selon les normes de sécurité déterministes attendues par les régulateurs des transports reste l'un des défis les plus redoutables de l'industrie. Contrairement aux logiciels traditionnels où les bogues peuvent être corrigés de manière réactive, le code de conduite autonome fonctionne dans un environnement physique à haut risque où la défaillance entraîne des conséquences catastrophiques. La volonté prochaine de vendre des Cybercabs à des tiers va probablement accélérer le niveau d'examen de la part des organismes de réglementation, obligeant les développeurs à mettre en œuvre des pipelines d'intégration continue et de vérification de la sécurité encore plus rigoureux.
Défis liés à l'infrastructure et à la gestion de flotte
Le déploiement à grande échelle de taxis autonomes va bien au-delà des véhicules eux-mêmes ; il nécessite un écosystème de soutien résilient. Les exploitants de flottes doivent mettre en place des solutions de recharge automatisée au dépôt, des protocoles réguliers de nettoyage des capteurs et des flux de travail de réparation matérielle rapides pour maintenir les véhicules opérationnels. Si un réseau de capteurs est obscurci par de la boue ou des débris, le logiciel doit détecter la dégradation, signaler le problème et acheminer le véhicule vers un centre de maintenance avant que la sécurité ne soit compromise.
De plus, l'infrastructure logicielle doit prendre en charge des algorithmes de routage dynamique à la demande capables d'anticiper les flux de trafic urbain et de positionner les véhicules de manière proactive dans les zones à forte demande. Cela implique une ingénierie de systèmes distribués complexes, des bases de données d'indexation spatiale et des analyses prédictives en temps réel. À mesure que les entreprises de transport tierces adopteront le Cybercab, elles exigeront des interfaces de tableau de bord intuitives et des API robustes pour surveiller leurs flottes, analyser les mesures d'utilisation et dépanner efficacement les anomalies des cas limites.
La perspective du développeur : implications pour l'IA et l'edge computing
Pour la communauté du génie logiciel dans son ensemble, la percée de Tesla dans la vente de flottes autonomes commerciales sert de baromètre pour l'ensemble du secteur de l'intelligence artificielle. Elle démontre comment les modèles d'apprentissage profond de bout en bout, autrefois confinés aux laboratoires de recherche et aux clusters cloud spécialisés, sont de plus en plus déployés sur du matériel en périphérie fonctionnant dans le monde physique. Les leçons tirées de la mise à l'échelle de ces flottes de véhicules — allant de la distillation de réseaux de neurones à l'ingestion efficace de télémétrie distribuée — influenceront inévitablement d'autres domaines, de la robotique industrielle aux drones de livraison autonomes.
En outre, le succès commercial ou les frictions de ce déploiement fourniront des points de données essentiels concernant la préparation du public et des régulateurs pour des écosystèmes entièrement sans conducteur. Alors que le logiciel conquiert le monde physique, l'intersection de l'apprentissage automatique, de l'orchestration cloud et de la fiabilité matérielle devient le terrain d'essai ultime. Les développeurs suivront de près l'efficacité avec laquelle ces systèmes passent à l'échelle sous la pression commerciale du monde réel.
Conclusion
L'initiative de Tesla visant à commercialiser des Cybercabs auprès d'entreprises de transport externes avant la fin de l'année représente une transition audacieuse de la fabrication automobile grand public vers la fourniture de flottes autonomes d'entreprise. Bien que les ambitions technologiques soient immenses, le succès de cette stratégie dépendra de la capacité à surmonter des obstacles complexes de validation logicielle, à respecter des exigences réglementaires strictes et à fournir une infrastructure de gestion de flotte transparente. À mesure que ce déploiement se déroulera, il promet de remodeler la mobilité urbaine et d'apporter des informations techniques cruciales aux développeurs qui construisent l'avenir des systèmes autonomes.
Source: engadget.com