
L'ironie de l'IA incarnée : pourquoi former son remplaçant est difficile à accepter pour les employés de Tesla

L'élément humain à l'ère de l'IA incarnée
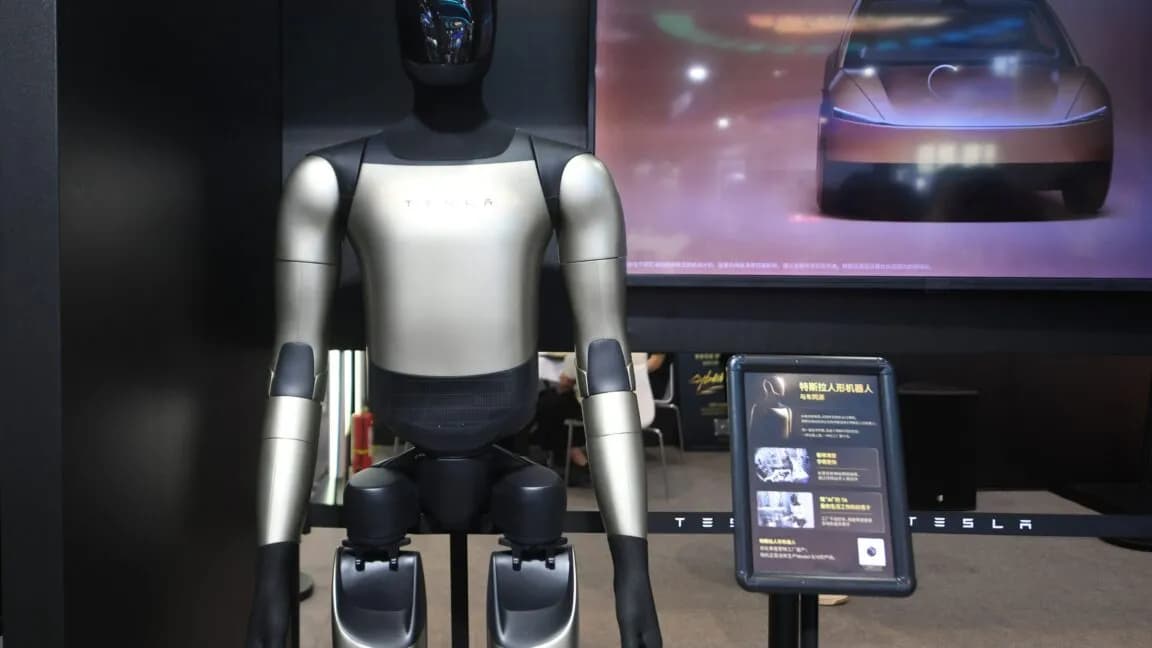
La course à la commercialisation des robots humanoïdes est souvent présentée comme un défi purement technique, une intersection complexe entre actionneurs, vision par ordinateur, réseaux de neurones et apprentissage par renforcement. Pourtant, sous les promesses étincelantes d'usines automatisées et de remplacement universel de la main-d'œuvre, se cache un point de friction profondément humain. De récentes informations indiquent que les employés chargés d'aider à entraîner les robots humanoïdes Optimus de Tesla opposent une résistance significative aux efforts de collecte de données qui visent explicitement à rendre leurs propres emplois obsolètes. Ce dilemme met en lumière une profonde ironie au cœur du développement de l'intelligence artificielle moderne : les systèmes conçus pour éliminer le travail humain dépendent entièrement de ce même travail humain pour apprendre à l'exécuter.
Pour les ingénieurs logiciels, les chercheurs en robotique et les praticiens du machine learning, la collecte de données d'entraînement de haute qualité constitue le goulet d'étranglement ultime. Alors que les grands modèles de langage se nourrissent de la vaste étendue non structurée d'Internet, l'IA physique exige des données sensorielles multimodales denses capturées dans le monde réel. Dans le cas d'Optimus, les opérateurs humains sont fréquemment invités à porter des combinaisons de capture de mouvement, à exécuter des tâches de fabrication répétitives ou à téléopérer le matériel afin que les réseaux de neurones puissent imiter la dextérité humaine. Lorsque les travailleurs réalisent que chaque démonstration réussie rapproche le jour où ils pourraient être remplacés, la motivation à optimiser ce pipeline de données commence naturellement à s'effriter.
La réalité technique de l'entraînement du matériel humanoïde
Pour comprendre pourquoi cette friction existe, il faut examiner les immenses obstacles techniques de la robotique à usage général. Contrairement aux bras de robots industriels boulonnés à un châssis fixe, programmés pour des routines de soudage ou d'assemblage déterministes et hautement spécifiques, un robot humanoïde doit naviguer dans des environnements non structurés. Il doit gérer les variations de luminosité, saisir des objets de textures et de poids différents et corriger dynamiquement son équilibre en temps réel. Ce niveau d'adaptabilité ne peut pas être codé en dur ; il nécessite un apprentissage par imitation de bout en bout et des architectures massives basées sur des transformers, entraînées sur des pétaoctets de données d'interaction physique.
L'approche de Tesla exploite massivement son expertise en matière de conduite autonome, adaptant les réseaux de neurones fondés uniquement sur la vision et les réseaux d'occupation des véhicules à un facteur de forme bipède. Cependant, conduire une voiture, plier une chemise ou trier des composants sur une ligne de fabrication implique des degrés de liberté et un retour tactile radicalement différents. Les données requises pour enseigner à une machine comment manipuler délicatement des objets physiques sont notoirement rares. Par conséquent, les entreprises engagées dans une course contre la montre vers des jalons commerciaux s'appuient lourdement sur des programmes internes de récolte de données, transformant leurs propres chaînes de production en laboratoires vivants où les employés humains deviennent les principaux enseignants de leurs successeurs robotiques.
Dynamiques du travail et paradoxe de l'auto-automatisation
La réticence des employés à entraîner avec enthousiasme leurs remplaçants mécaniques met en lumière une tension croissante dans l'industrie technologique : le contrat socio-économique de l'automatisation. Historiquement, les machines industrielles ont remplacé la force musculaire, libérant les humains pour qu'ils se concentrent sur des tâches cognitives. La vague actuelle d'IA et de robotique humanoïde cible cependant le travail cognitif et manuel de manière simultanée. Lorsque les employés sont invités à participer activement à la construction des outils conçus pour les éliminer progressivement, cela crée une barrière psychologique et organisationnelle unique qu'aucun correctif logiciel ne peut facilement résoudre.
Cette dynamique introduit une nouvelle catégorie de risque pour les entreprises qui poussent des calendriers de déploiement agressifs. Si la main-d'œuvre chargée de générer les données d'entraînement se sent marginalisée ou aliénée, la qualité et la diversité du jeu de données en souffriront inévitablement. Les modèles de machine learning formés sur des données réticentes, exécutées à la hâte ou intentionnellement bruitées hériteront de ces défauts. Pour les équipes de direction en ingénierie, la gestion du volet humain de la collecte de données devient tout aussi critique que la gestion des grappes de calcul ou des budgets énergétiques. Sans alignement entre le personnel et la direction, même l'architecture neuronale la plus avancée risque de stagner en raison de données d'entraînement de mauvaise qualité.
Pourquoi c'est important pour l'ensemble de l'industrie robotique
Les objectifs ambitieux de Tesla — tels que la mise à l'échelle de la production à des milliers d'unités par semaine au cours des prochaines années — ne peuvent être atteints en vase clos. Le secteur plus large de la robotique humanoïde, incluant des entreprises comme Boston Dynamics, Figure et Agility Robotics, suit ces développements de très près. Chaque acteur de cet espace fait face au même défi fondamental : comment étendre la collecte de données de manière sûre, éthique et efficace sans déclencher de sévères réactions de rejet de la part des travailleurs ou un examen minutieux des régulateurs.
Pour les développeurs et les architectes systèmes, cette situation souligne l'urgence de faire progresser l'apprentissage non supervisé, les environnements de simulation et les techniques de transfert de la simulation au réel. Si l'industrie reste perpétuellement dépendante de la téléopération humaine manuelle et de la capture constante de données physiques, elle se heurte à un mur d'extériorisation similaire aux problèmes d'épuisement des données auxquels font face actuellement les créateurs de grands modèles de langage. Investir dans la génération de données synthétiques, les moteurs physiques et les modèles de fondation généralisés capables d'apprendre à partir d'indices parsemés sera essentiel si la robotique veut se développer au-delà des limites des pipelines d'entraînement dépendants de l'humain.
Naviguer vers l'avenir : éthique, incitations et questions ouvertes
Alors que le matériel humanoïde passe des laboratoires de recherche au déploiement commercial, l'industrie doit affronter les questions structurelles entourant le déplacement de la main-d'œuvre. Demander simplement aux travailleurs de former leurs remplaçants sans tampons économiques adéquats, sans programmes de reconversion ou sans gouvernance transparente s'avère être une recette pour des frictions internes. Les entreprises technologiques devront redéfinir la manière dont elles incitent à la collecte de données, peut-être en modifiant le discours pour passer du remplacement à l'augmentation, ou en garantissant que les retombées économiques de l'automatisation soient partagées plus largement avec la main-d'œuvre qui génère les données fondamentales.
De plus, des questions techniques subsistent en matière de sécurité et de responsabilité. Lorsqu'un robot humanoïde opère de manière autonome dans un espace partagé aux côtés de travailleurs humains, la marge d'erreur est infime. Si les données d'entraînement ont été collectées dans des conditions de contrainte, de fatigue ou de ressentiment des travailleurs, les cas limites menant à des échecs catastrophiques ou à des risques pour la sécurité augmentent de façon exponentielle. Assurer des boucles de validation robustes qui ne dépendent pas uniquement de la conformité d'une main-d'œuvre récalcitrante constitue un défi d'ingénierie massif qui n'a pas encore été entièrement résolu.
Perspectives d'avenir : l'horizon 2026 et au-delà
La volonté de mettre des milliers d'unités humanoïdes en service actif d'ici la fin de 2026 représente un calendrier agressif qui force une itération rapide tant au niveau du matériel que du logiciel. Pourtant, les jalons s'écrivent facilement sur des diapositives de présentation et s'avèrent beaucoup plus difficiles à exécuter face aux contraintes physiques et humaines du monde réel. La résistance rencontrée par les employés de Tesla sert de signal d'alarme vital pour l'ensemble de l'écosystème technologique : l'intelligence artificielle n'existe pas dans un vide social.
En fin de compte, le succès d'Optimus et de plateformes similaires dépendra autant de la psychologie organisationnelle et des relations de travail que des modèles de transformateurs et de l'efficacité des actionneurs. Alors que les développeurs s'enfoncent un peu plus dans l'ère de l'IA physique, résoudre l'équation humaine s'avérera tout aussi difficile que de maîtriser la locomotion bipède.
Source: arstechnica.com