
Quand la course sans pilote se rate : l'autonomie à grande vitesse à la limite

Pousser les limites de l'autonomie à grande vitesse
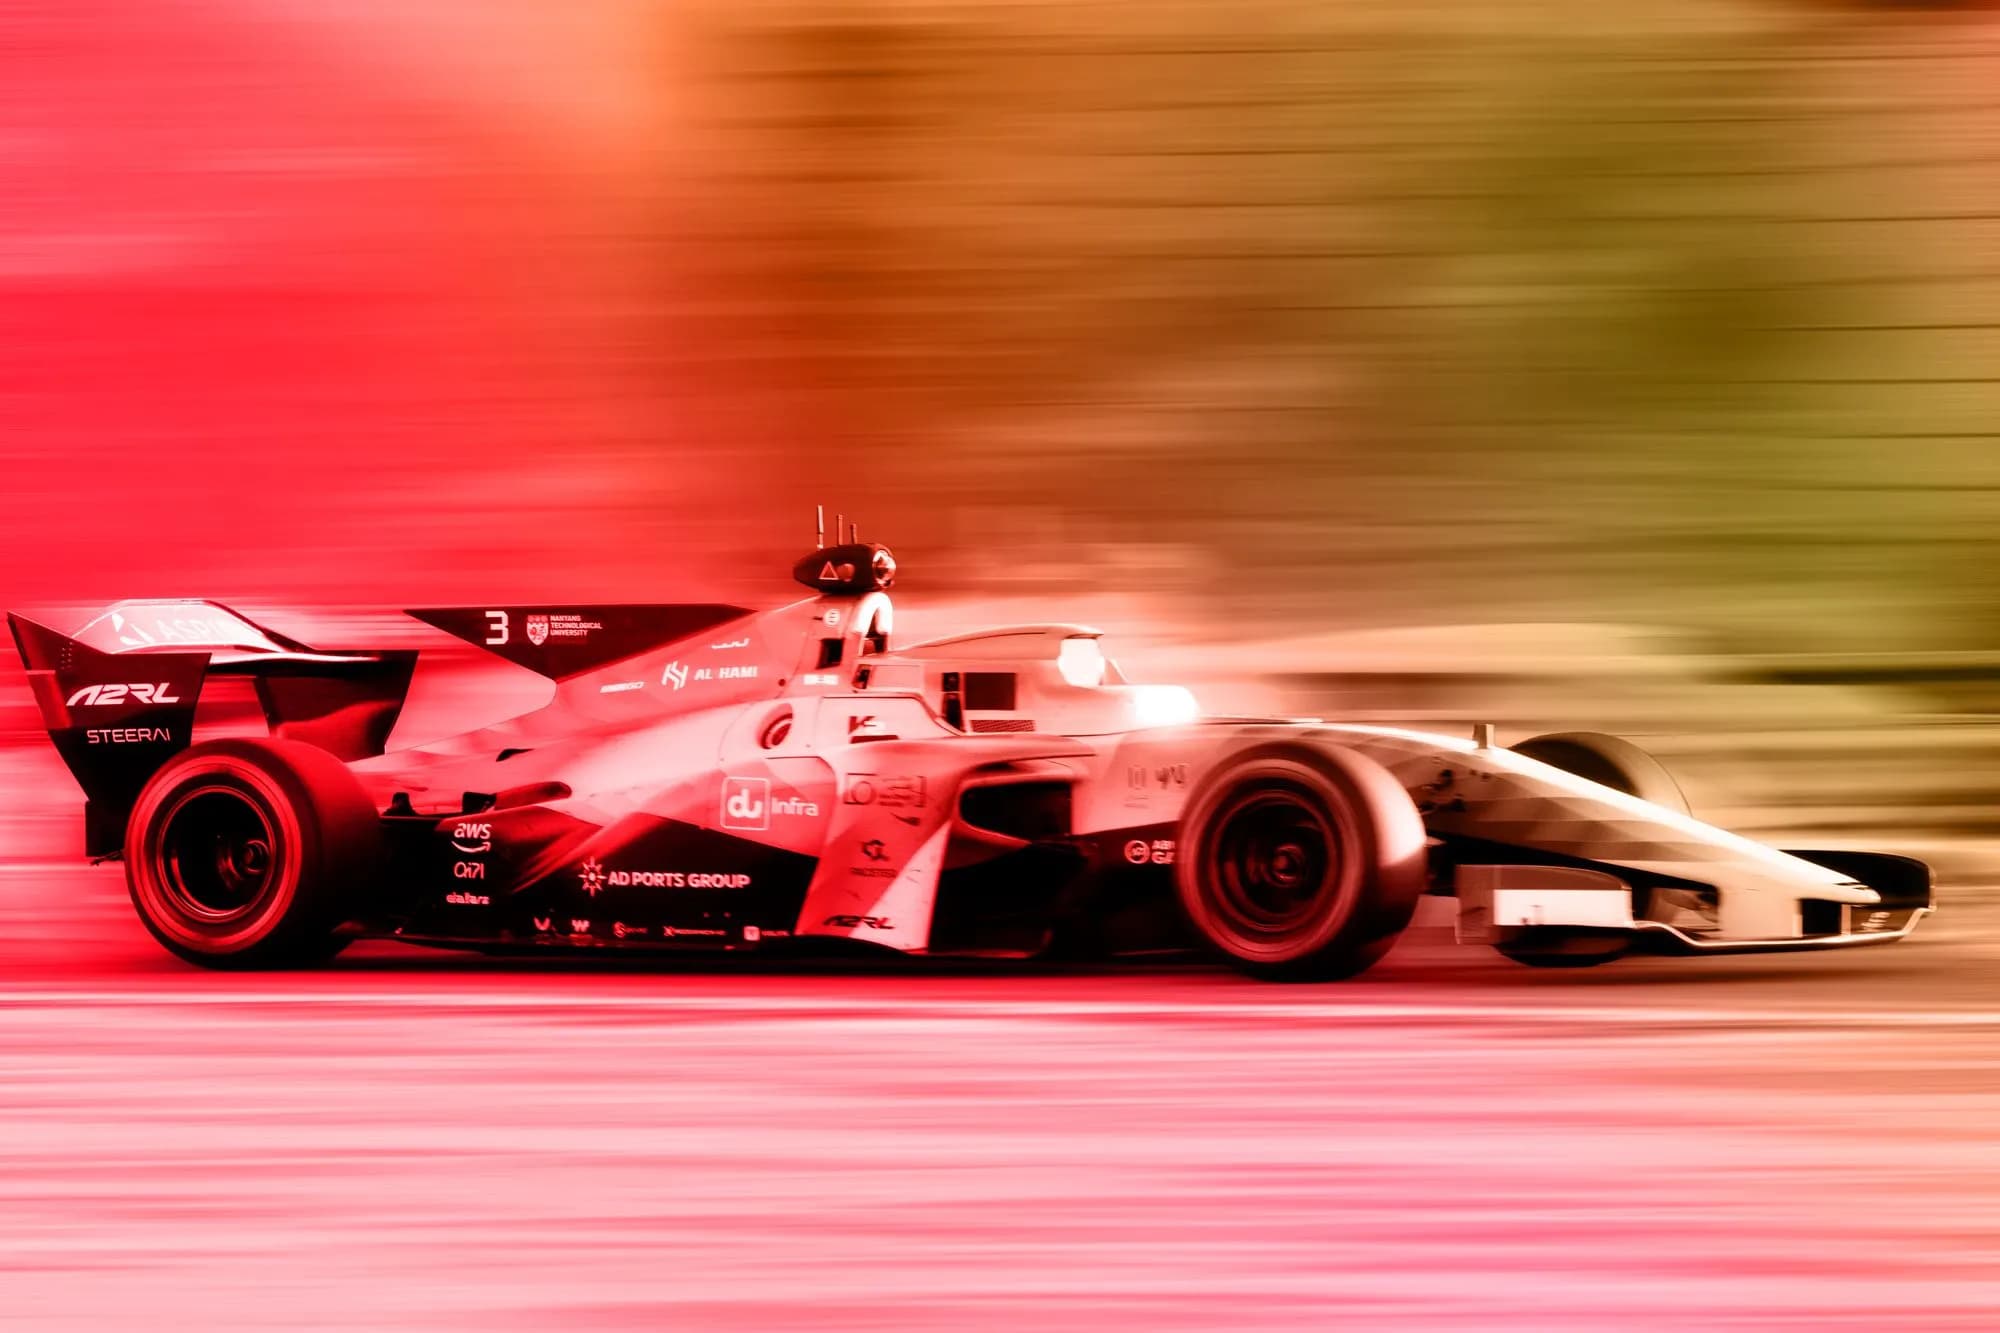
Lorsque les systèmes autonomes sont déployés dans des environnements urbains contrôlés, ils rencontrent rarement les extrêmes chaotiques et à haute vélocité qui définissent les sports mécaniques de compétition. De récentes collisions très médiatisées impliquant des voitures de course autonomes fonçant à des vitesses extrêmes sur des circuits emblématiques ont mis en lumière les limites brutes des logiciels de robotique actuels. Plutôt que de constituer un recul pour l'industrie, ces échecs spectaculaires offrent une véritable leçon de gestion des cas limites, fournissant une télémétrie inestimable qui ne peut être recueillie en toute sécurité sur les routes publiques.
Le sport automobile a historiquement servi de banc d'essai ultime pour l'ingénierie automobile, des freins à disque et rétroviseurs aux aérodynamismes actifs. En transposant l'autonomie dans l'arène de la course, les chercheurs et les développeurs tentent de compresser des décennies d'évolution de la conduite traditionnelle en une fraction de ce temps. Lorsque des véhicules voyageant à des vitesses extrêmes rencontrent simultanément des virages aveugles, une perte de traction et une dégradation des capteurs, l'architecture logicielle sous-jacente est contrainte de prendre des décisions en une fraction de seconde sous une pression de calcul immense.
L'anatomie d'une défaillance autonome à grande vitesse
Faire fonctionner un véhicule à plus de 240 kilomètres par heure ne laisse aucune marge pour la latence ou l'hésitation algorithmique. En génie logiciel traditionnel, un délai d'une milliseconde est imperceptible ; dans les boucles de contrôle autonomes à grande vitesse, il peut faire la différence entre le maintien d'une trajectoire de course et une collision catastrophique avec une barrière. L'analyse de la télémétrie des récentes pannes en course autonome révèle que l'échec provient rarement d'un bogue isolé unique, mais plutôt de cascades d'entrées de capteurs inattendues et de cas limites de la physique.
Lorsque plusieurs véhicules autonomes occupent le même espace physique à vitesse maximale, la théorie des jeux et les algorithmes de planification réactive se heurtent à la réalité. Les systèmes de vision peuvent être aveuglés par un éblouissement soudain, les unités LiDAR peuvent subir des pertes de signal dues à des particules ou à des vibrations, et les unités de mesure inertielle peuvent souffrir de dérives. Si la couche de fusion ne parvient pas à résoudre instantanément les flux de données contradictoires, le système de commande adopte par défaut des comportements conservateurs ou erratiques qui défient les lois de la physique à cette vitesse, entraînant des pannes structurelles spectaculaires.
Pourquoi la piste est le banc d'essai ultime
Les routes publiques sont intrinsèquement limitées par des limitations de vitesse, des lois de la circulation et des tampons de sécurité qui empêchent les développeurs de tester véritablement les limites absolues de leurs piles de perception et de planification. La course autonome supprime ces garde-fous, créant un environnement hyper-adversarial où les algorithmes doivent constamment fonctionner près du seuil absolu de l'adhérence des pneus et de la dynamique du véhicule. C'est précisément la raison pour laquelle les accidents à grande vitesse sur la piste sont considérés comme une forme de progrès productive, bien que coûteuse.
En poussant intentionnellement les algorithmes jusqu'au point de rupture, les équipes d'ingénierie peuvent récolter de riches ensembles de données de quasi-collisions et de pannes catastrophiques qu'il faudrait des millénaires pour accumuler lors d'essais routiers de routine. La télémétrie capturée quelques millisecondes avant l'impact fournit une mine d'informations sur la manière dont les réseaux neuronaux et les planificateurs fondés sur des règles priorisent des objectifs contradictoires lorsqu'une collision devient statistiquement inévitable. Ces tests de résistance exposent des vulnérabilités cachées dans l'étalonnage des capteurs et la latence de la boucle de commande qui, autrement, resteraient dormantes jusqu'à ce qu'elles soient déclenchées dans un scénario réel.
Implications pour les systèmes d'aide à la conduite quotidiens
Il est tentant de considérer la course autonome comme un spectacle de niche déconnecté des véhicules de consommation, mais les technologies fondamentales testées se répercutent directement sur les systèmes avancés d'aide à la conduite (ADAS) et les robotaxis commerciaux. Les modèles de perception, les algorithmes de prédiction de trajectoire et les pipelines de fusion de capteurs développés pour gérer un véhicule à des vitesses de course extrêmes finissent par rendre les systèmes grand public à plus basse vitesse plus robustes et prévisibles lors des manœuvres d'urgence.
Lorsqu'un système de freinage d'urgence automatique d'un véhicule grand public s'enclenche pour éviter une collision sur autoroute, il s'appuie sur les mêmes principes fondamentaux de détection d'objets et de trajectoire prédictive perfectionnés sur la piste. Les cas limites extrêmes rencontrés par les logiciels de course — tels qu'une perte soudaine de traction sur une surface mouillée ou un obstacle dans un angle mort — se traduisent directement par des mouvements inattendus de piétons ou des débris sur les autoroutes publiques. Maîtriser la physique de la défaillance à grande vitesse garantit que les logiciels de tous les jours peuvent gérer des anomalies à fort enjeu avec une plus grande fiabilité.
La perspective du développeur : relier l'IA et la physique
Pour les ingénieurs logiciels et les praticiens de l'apprentissage automatique, la course autonome représente un changement de paradigme fascinant, passant de la programmation déterministe au contrôle probabiliste sous des contraintes extrêmes. Écrire du code pour un robot qui doit calculer son prochain mouvement en microsecondes tout en traitant des gigaoctets de données de capteurs brutes nécessite une fusion profonde de l'informatique, de la robotique et du génie mécanique. Les développeurs doivent constamment équilibrer l'adaptabilité des modèles d'apprentissage profond avec les garanties de sécurité requises par les systèmes d'exploitation d'urgence en temps réel.
Ce domaine met en évidence les limites inhérentes du traitement de l'apprentissage automatique comme une boîte noire. À des vitesses élevées, les suppositions probabilistes peuvent entraîner une destruction matérielle catastrophique, ce qui signifie que les développeurs doivent mettre en œuvre des enveloppes de sécurité robustes et déterministes capables de supplanter instantanément les sorties des réseaux neuronaux. Les leçons tirées des pannes sur la piste soulignent la nécessité continue d'une vérification rigoureuse, de méthodes formelles et d'une simulation matérielle dans la boucle avant que le code ne touche le silicium physique.
Perspectives d'avenir : l'avenir des compétitions autonomes
À mesure que les ligues de course autonome continuent d'évoluer, la pile technologique mûrira sans aucun doute pour gérer ces défis à haute vélocité avec une plus grande résilience. Nous verrons probablement des avancées dans le matériel informatique de périphérie, des réseaux de capteurs à plus faible latence et des modèles prédictifs plus sophistiqués qui prennent en compte non seulement la géométrie statique, mais aussi le comportement contradictoire des véhicules en compétition. Chaque accident sert de paiement de scolarité rude mais nécessaire pour un avenir autonome plus sûr.
En fin de compte, le spectacle de voitures sans conducteur entrant en collision à des vitesses extrêmes ne doit pas être interprété comme un échec de la technologie, mais comme le témoignage de l'immense difficulté du problème d'ingénierie en cours de résolution. En acceptant l'échec dans des environnements contrôlés et très stressants, l'industrie bâtit la confiance fondamentale requise pour que l'autonomie se développe en toute sécurité dans tous les aspects du transport.
Source: wired.com